手と目のキャリブレーション結果が不十分(アームマウントが緩んでいる、または垂れ下がっている)
問題
手と目のキャリブレーション結果は不十分(悪いかぎりぎり)で、以下のような組み合わせの中間のような状態です。
手と目の変形 |
手と目の残差 |
投影検証 |
タッチテスト |
|---|---|---|---|
合理的 |
悪い |
悪い |
悪い |
合理的 |
限界 |
貧しい |
悪い |
アームマウントが緩んでいる、または垂れ下がっている場合は、取り付け面を剛性のある構造にし、ハンドアイキャリブレーションを再実行してください(下記の 潜在的な解決策 を参照)。
手と目のキャリブレーション結果が不十分な例
手と目の変換マトリックスは妥当であり、大まかな手動測定から予想される結果と一致しているように見える(下の表と画像を参照)。
0.999 |
0.004 |
0.047 |
-54.326 |
-0.004 |
1.000 |
-0.008 |
-86.359 |
-0.047 |
0.007 |
0.999 |
125.236 |
0 |
0 |
0 |
1 |

較正残差も予想より著しく大きく、およそ 1 桁高い値を示している。
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.756 |
1.545 |
3.162 |
5.944 |
小型ロボットの場合、残差はミリメートル未満の範囲になると予想されますが、大型ロボットの場合、残差はミリメートル単位になる可能性があります。残差の回転成分については、1 度未満の範囲になると予想されます。
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.449 |
2.486 |
2 |
0.935 |
2.737 |
3 |
0.854 |
4.049 |
4 |
0.753 |
3.035 |
5 |
0.589 |
4.105 |
6 |
0.535 |
2.682 |
7 |
0.593 |
2.973 |
8 |
1.004 |
1.442 |
9 |
0.618 |
3.502 |
10 |
0.614 |
3.648 |
11 |
1.545 |
3.464 |
12 |
0.283 |
1.775 |
13 |
0.773 |
5.944 |
14 |
1.044 |
2.430 |
投影による検証は技術的には成功しますが、結果として生じる誤差は依然として許容範囲を超えて大きくなっています。ハンドアイキャリブレーションが誤っている場合でも、投影検証の誤差は許容できるように見えることがあるため、合格という結果は慎重に扱ってください。

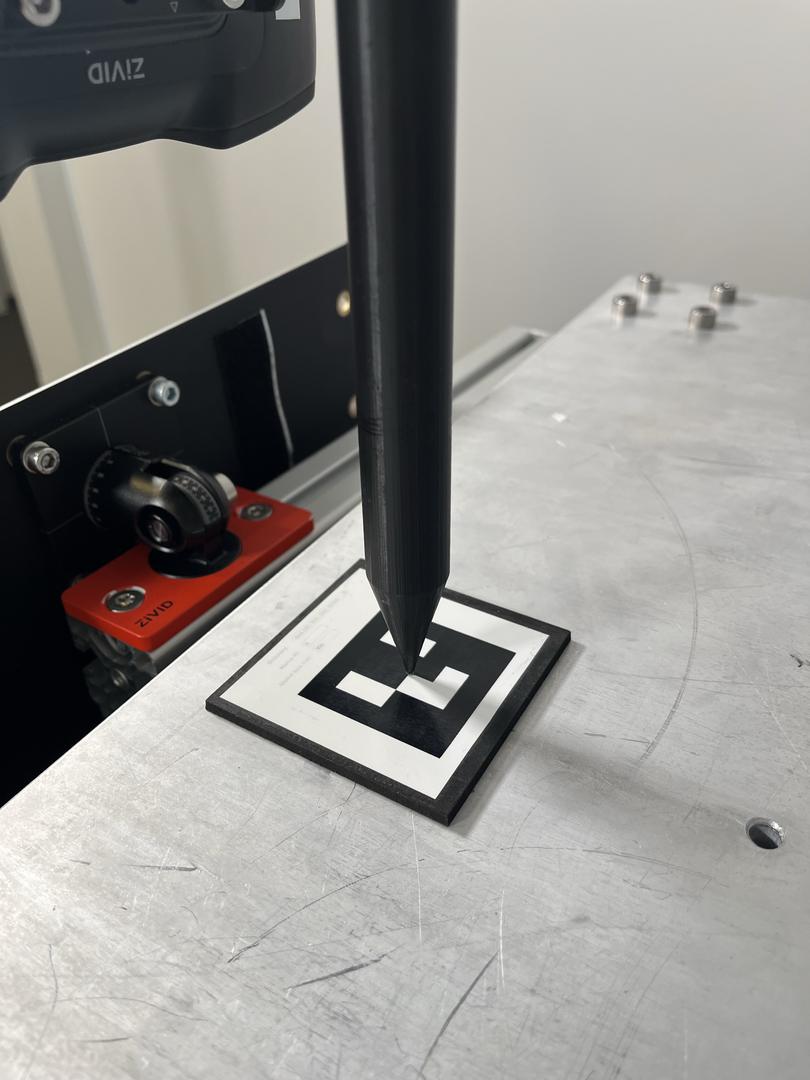
タッチテストの結果は不十分です。例えば、タッチテストツールの先端が ArUco マーカーに届きません。
潜在的な原因
残留値が高くなる一般的な原因は、ロボットフランジとカメラを接続するアーム取り付け構造のたわみや動きです。これは次のような場合に発生します。
ブラケットは 3D プリント製で、薄く、または剛性が不十分です。
ネジや留め具が適切に締められていない
ロボットの向きが変わると、マウントがたわんだり、曲がったり、ずれたりする。
カメラの重量や追加の工具によって、マウントが耐えられないほどのトルクがかかる。
データセット取得中に機械的な動きが生じると、キャリブレーションボードの姿勢がわずかに変化し、残差が直接的に増加します。
潜在的な解決策
ロボットフランジとカメラ間の取り付け面が完全に剛性であることを確認してください。
頑丈な金属製ブラケット、または他の高剛性素材を使用してください。
3D プリントされた薄型または長い片持ち梁構造は避けてください。
すべてのネジ、アダプター、および延長プレートが完全に締め付けられていることを確認してください。
カメラまたはエンドエフェクタの重量によって構造がたわまないことを確認してください。
必要に応じて、レバーアームを短くするか、マウントを補強してください。
同じデータセットを使用して、手と目のキャリブレーションを繰り返します。
手と目のキャリブレーション結果(変換、残差、投影)を確認します。
(ハンドアイキャリブレーションの結果が良好な場合は) タッチテスト を実行してください。
問題の再現手順(アームマウントの緩み)
良質なデータセット
以下の画像に示すデータセットを用いて、手と目のキャリブレーションが正常に実行されました。

キャリブレーションの結果、以下の結果が得られました。
0.999 |
-0.001 |
0.043 |
-56.355 |
-0.000 |
1.000 |
0.020 |
-89.248 |
-0.043 |
-0.020 |
0.999 |
129.899 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.135 |
0.180 |
0.578 |
1.341 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.180 |
0.465 |
2 |
0.122 |
0.449 |
3 |
0.100 |
0.545 |
4 |
0.096 |
0.331 |
5 |
0.126 |
0.356 |
6 |
0.180 |
0.179 |
7 |
0.175 |
1.341 |
8 |
0.136 |
0.621 |
9 |
0.102 |
0.996 |
10 |
0.140 |
0.375 |
11 |
0.135 |
0.763 |
12 |
0.104 |
0.636 |
13 |
0.156 |
0.448 |
14 |
0.141 |
0.588 |
投影による検証は成功しました。

その後、手と目の協調性に関するキャリブレーションは、触覚テストによって検証された。
タッチテストは成功し、手と目のキャリブレーションが正しく正確であることが確認されました。
データセット不良(アームマウントの緩み)
手と目のキャリブレーションにも同じデータセットを使用しました。ただし、カメラをアームに取り付けるマウントのネジは、意図的に緩めたままにして、この問題をシミュレートし、手と目のキャリブレーション結果への影響を実証しました。
キャリブレーションの結果、以下の結果が得られました。
0.999 |
0.004 |
0.047 |
-54.326 |
-0.004 |
1.000 |
-0.008 |
-86.359 |
-0.047 |
0.007 |
0.999 |
125.236 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.756 |
1.545 |
3.162 |
5.944 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.449 |
2.486 |
2 |
0.935 |
2.737 |
3 |
0.854 |
4.049 |
4 |
0.753 |
3.035 |
5 |
0.589 |
4.105 |
6 |
0.535 |
2.682 |
7 |
0.593 |
2.973 |
8 |
1.004 |
1.442 |
9 |
0.618 |
3.502 |
10 |
0.614 |
3.648 |
11 |
1.545 |
3.464 |
12 |
0.283 |
1.775 |
13 |
0.773 |
5.944 |
14 |
1.044 |
2.430 |
投影による検証は技術的には成功しましたが、結果として生じる誤差は依然として許容範囲を超えて大きいものでした。ハンドアイキャリブレーションが誤っている場合でも、投影検証の誤差は許容できるように見えることがあるため、合格という結果は慎重に扱ってください。
タッチテストの結果は不十分であった。タッチテストツールの先端が ArUco マーカーに到達しなかったためである。
比較
以下の表では、手と目のキャリブレーション行列(並進値)と手と目のキャリブレーション残差の結果を比較しています。
データセット |
X(mm) |
Y(mm) |
Z(mm) |
|---|---|---|---|
良好(引き締まった) |
-56.355 |
-89.248 |
129.899 |
悪い(緩い) |
-54.326 |
-86.359 |
125.236 |
Δ(良い-悪い) |
-2.029 |
-2.890 |
4.663 |
データセット |
N |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|---|
良好(引き締まった) |
14 |
0.135 |
0.180 |
0.578 |
1.341 |
悪い(緩い) |
14 |
0.756 |
1.545 |
3.162 |
5.944 |