ハンドアイキャリブレーション結果が不十分(ロボットのゼロ点調整/マスタリング不良)
問題
手と目のキャリブレーションの結果は悪く、以下のいずれかの組み合わせのように見えます。
手と目の変形 |
手と目の残差 |
投影検証 |
タッチテスト |
|---|---|---|---|
合理的 |
限界 |
貧しい |
悪い |
合理的 |
良い |
貧しい |
悪い |
ロボットのゼロ点調整(マスタリング)が正しくない場合は、ゼロ点調整を修正し、ハンドアイキャリブレーションを再度実行してください(以下の 潜在的な解決策 を参照)。
手と目のキャリブレーション結果が悪い例
手と目の変換マトリックスは妥当であり、大まかな手動測定から予想される結果と一致しているように見える(下の表と画像を参照)。
0.999 |
-0.005 |
0.040 |
-49.956 |
0.003 |
0.999 |
0.037 |
-95.704 |
-0.040 |
-0.037 |
0.998 |
132.236 |
0 |
0 |
0 |
1 |

較正残差は予想よりもわずかに大きい。
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
13 |
0.083 |
0.213 |
0.438 |
1.205 |
小型ロボットの場合、残差はサブミリメートル単位になると予想されますが、大型ロボットの場合はミリメートル単位になる可能性があります。残差の回転成分については、サブ度単位になると予想されます。
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.030 |
0.092 |
2 |
0.033 |
0.382 |
3 |
0.045 |
0.201 |
4 |
0.140 |
0.565 |
5 |
0.212 |
1.205 |
6 |
0.032 |
0.273 |
7 |
0.146 |
0.356 |
8 |
0.178 |
0.338 |
9 |
0.57 |
0.491 |
10 |
0.029 |
0.471 |
11 |
0.061 |
0.290 |
12 |
0.043 |
0.234 |
13 |
0.073 |
0.794 |
投影による検証は技術的には成功しますが、結果として生じる誤差は依然として許容範囲を超えて大きいままです。ハンドアイキャリブレーションが正しくない場合でも、投影検証の誤差は許容範囲内に見えることがあるため、合格結果であっても注意して扱ってください。

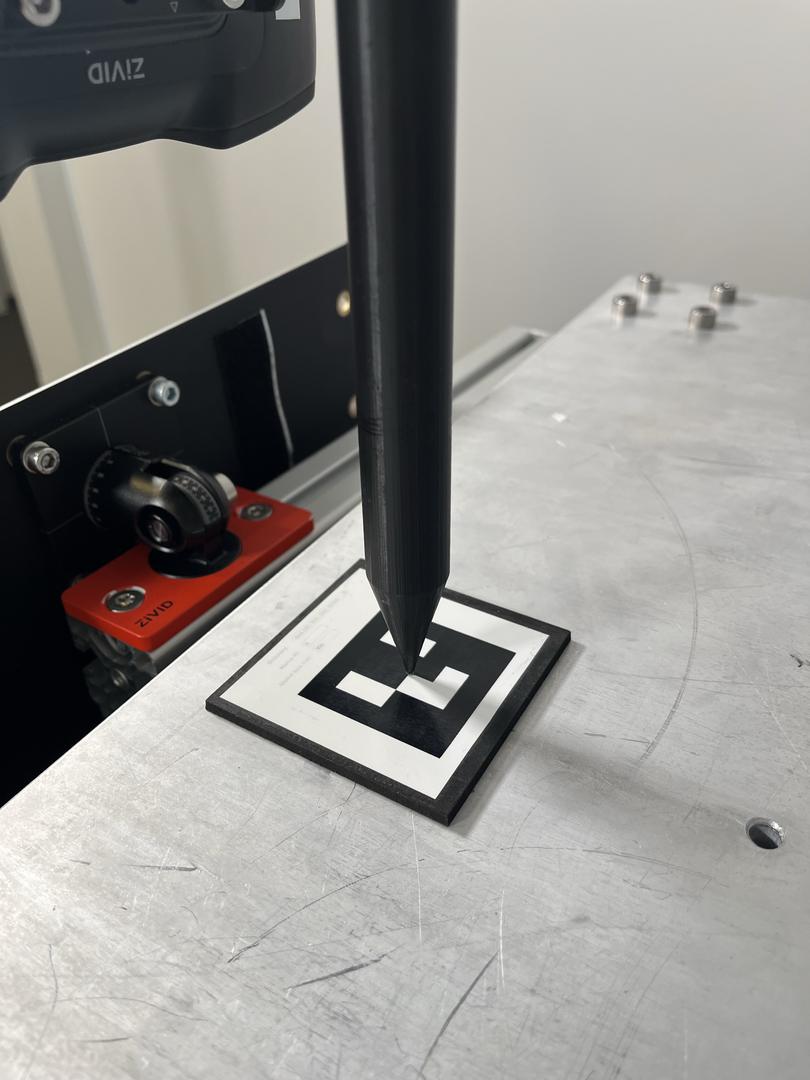
タッチテストの結果は不十分です。例えば、タッチテストの先端が ArUco マーカーを捉え損ねています。
潜在的な原因
ロボットのゼロ点調整(関節のゼロ位置のマスタリング、またはキャリブレーション)が正しく行われていません。
産業用ロボットには、関節部にエンコーダーが搭載されています。停電、エンコーダーのバッテリー切れ、または分解の後、ロボットはエンコーダーの絶対位置を忘れてしまいます。そのため、コントローラーに関節の原点位置を正確に再学習させる必要があります。
ロボットの再マスタリングは通常、どのような場合に必要になりますか?
衝突後
ロボットは「マスタリングが必要」「関節が参照されていません」などのレポートを表示します。
ロボットの動作が不正確になる(TCP ドリフト)
エンコーダーのバッテリーが切れたため、関節位置が失われました。
ジョイント、モーター、またはギアを交換した後
ベースフランジまたはツールフランジを変更した後
潜在的な解決策
ロボットのゼロ点調整(関節のゼロ位置のマスタリングまたはキャリブレーション)が正しく行われていることを確認してください。ロボットがゼロ姿勢(すべての関節がゼロに設定されている状態)にあるとき、ロボットのリンクとジョイントにある物理的なマークが揃っている必要があります。
同じデータセットを使用して、手と目のキャリブレーションを繰り返します。
手と目のキャリブレーション結果(変換、残差、投影)を確認します。
(ハンドアイキャリブレーションの結果が良好な場合は) タッチテスト を実行してください。
問題の再現手順(ロボットのゼロ点設定/マスタリングの不具合)
本節で説明するすべての手と目のキャリブレーションは、以下の画像に示すデータセットを使用して実施されました。

良好なデータセット(ロボットはゼロ設定済み)
この手と目のキャリブレーションは、適切にゼロ点調整/マスタリングされたロボットを使用して実施されました。キャリブレーションの結果は以下のとおりです。
0.999 |
-0.004 |
0.043 |
-55.558 |
0.003 |
1.000 |
0.013 |
-91.637 |
-0.043 |
-0.013 |
0.999 |
128.629 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
13 |
0.020 |
0.031 |
0.143 |
0.221 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.025 |
0.069 |
2 |
0.012 |
0.221 |
3 |
0.017 |
0.140 |
4 |
0.024 |
0.207 |
5 |
0.025 |
0.188 |
6 |
0.007 |
0.123 |
7 |
0.008 |
0.134 |
8 |
0.019 |
0.044 |
9 |
0.027 |
0.116 |
10 |
0.012 |
0.116 |
11 |
0.025 |
0.156 |
12 |
0.027 |
0.179 |
13 |
0.031 |
0.160 |
投影による検証は成功しました。

その後、手と目の協調性に関するキャリブレーションは、触覚テストによって検証された。
タッチテストは成功し、手と目のキャリブレーションが正しく正確であることが確認されました。
データセットが不良です(ロボットの初期化が必要です)
ロボットのゼロ点設定/マスタリングの誤りをシミュレートするために、以下の関節の角度オフセットを変更しました。
J2 = J2 + 0.5°
J3 = J3 + 0.5°
J4 = J4 - 0.5°
キャリブレーションの結果は以下のとおりです。
0.999 |
-0.005 |
0.040 |
-49.956 |
0.003 |
0.999 |
0.037 |
-95.704 |
-0.040 |
-0.037 |
0.998 |
132.236 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
13 |
0.083 |
0.213 |
0.438 |
1.205 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.030 |
0.092 |
2 |
0.033 |
0.382 |
3 |
0.045 |
0.201 |
4 |
0.140 |
0.565 |
5 |
0.212 |
1.205 |
6 |
0.032 |
0.273 |
7 |
0.146 |
0.356 |
8 |
0.178 |
0.338 |
9 |
0.57 |
0.491 |
10 |
0.029 |
0.471 |
11 |
0.061 |
0.290 |
12 |
0.043 |
0.234 |
13 |
0.073 |
0.794 |
投影による検証は技術的には成功しましたが、結果として生じる誤差は許容範囲を超えて大きすぎました。ハンドアイキャリブレーションが正しくない場合でも、投影検証の誤差は許容範囲内に見えることがあるため、合格結果であっても注意して扱ってください。
タッチテストの結果は不十分だった。タッチテストの先端が ArUco マーカーを捉え損ねたためである。
比較
以下の表では、手と目のキャリブレーション行列(並進値)と手と目のキャリブレーション残差の結果を比較しています。
データセット |
X(mm) |
Y(mm) |
Z(mm) |
|---|---|---|---|
良好なゼロイン |
-55.558 |
-91.637 |
128.629 |
ゼロ点調整不良 |
-49.956 |
-95.704 |
132.236 |
Δ(良い-悪い) |
-5.602 |
3.933 |
-3.607 |
データセット |
N |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|---|
良好なゼロイン |
13 |
0.020 |
0.031 |
0.143 |
0.221 |
ゼロ点調整不良 |
13 |
0.083 |
0.213 |
0.438 |
1.205 |