ハンドアイキャリブレーション結果が不十分です(ロボットキャリブレーション不良:DH パラメータ)
問題
手と目のキャリブレーション結果は不十分(悪いかぎりぎり)で、以下のような組み合わせの中間のような状態です。
手と目の変形 |
手と目の残差 |
投影検証 |
タッチテスト |
|---|---|---|---|
合理的 |
悪い |
悪い |
悪い |
合理的 |
限界 |
貧しい |
悪い |
ロボットの DH パラメータが不正確な場合は、お使いの特定のロボット用の正しい DH パラメータを読み込み、ハンドアイキャリブレーションを繰り返してください(以下の 潜在的な解決策 を参照)。
手と目のキャリブレーション結果が悪い例
手と目の変換マトリックスは妥当であり、大まかな手動測定から予想される結果と一致しているように見える(下の表と画像を参照)。
0.999 |
-0.006 |
0.045 |
-51.743 |
0.006 |
1.000 |
0.012 |
-89.999 |
-0.045 |
-0.012 |
0.999 |
126.972 |
0 |
0 |
0 |
1 |

較正残差は予想よりも著しく大きく、およそ 1 桁高い値を示した。
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.093 |
0.131 |
0.793 |
1.418 |
小型ロボットでは残差はサブミリメートルの範囲になると予想されますが、大型ロボットでは残差がミリメートルの範囲になることがあります。残差の回転成分については、1 度未満の範囲になると予想されます。
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.065 |
0.183 |
2 |
0.125 |
0.937 |
3 |
0.063 |
0.897 |
4 |
0.099 |
0.906 |
5 |
0.107 |
0.890 |
6 |
0.031 |
0.368 |
7 |
0.069 |
0.999 |
8 |
0.103 |
1.418 |
9 |
0.116 |
0.917 |
10 |
0.099 |
0.989 |
11 |
0.094 |
0.060 |
12 |
0.122 |
0.377 |
13 |
0.089 |
0.917 |
14 |
0.131 |
1.250 |
投影による検証は技術的には成功しますが、結果として生じる誤差は依然として許容できないほど大きくなります。ハンドアイキャリブレーションが不正確であっても、投影検証の誤差は許容範囲内に見えることがあるため、合格した結果は注意して扱ってください。

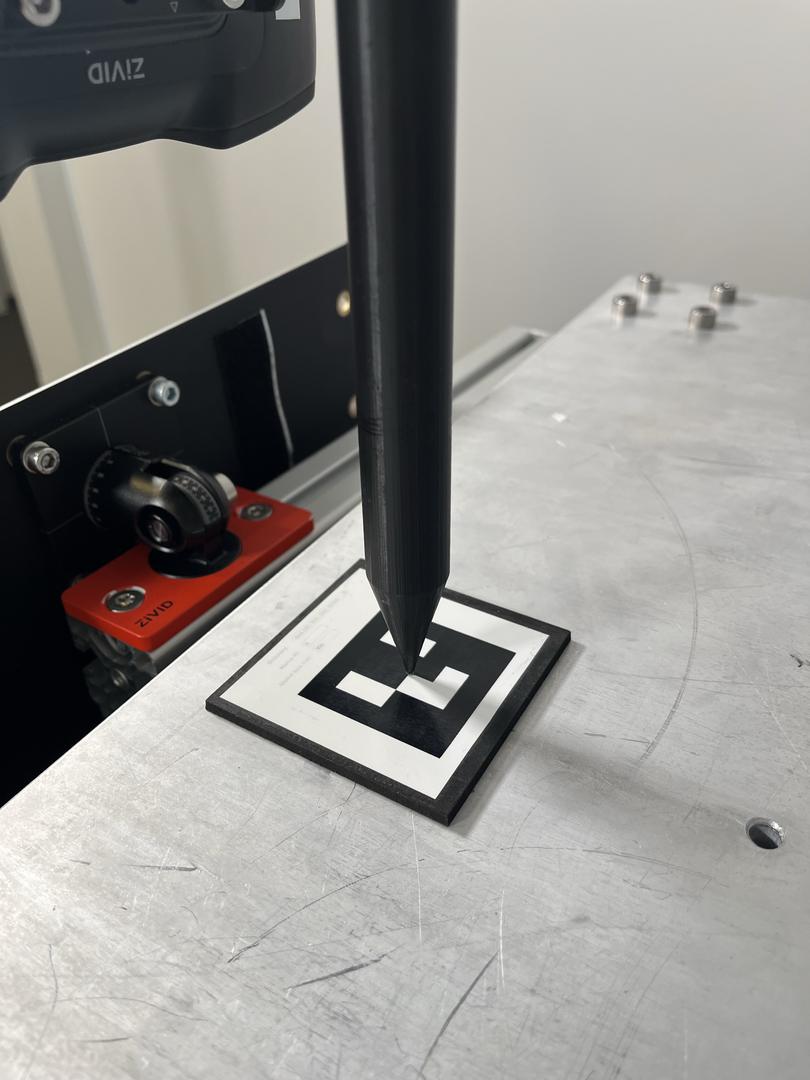
タッチテストの結果は不十分です。例えば、タッチテストツールの先端が ArUco マーカーに届きません。
潜在的な原因
ロボットのキャリブレーションにおける DH パラメータが不正確または誤っています。
これは通常、以下の理由によるものです。
特定の校正済みロボットのパラメータではなく、公称 DH パラメータが使用されます。
ロボットはキャリブレーションされていません。
DH パラメータは、ロボットの運動連鎖の形状を体系的に記述する方法であり、関節ごとに 1 つの同次変換行列を使用します。各リンクが前のリンクに対してどのように配置されるかを、関節ごとに正確に 4 つの数値を用いて定義します。これは順運動学を計算するための基礎となります。
ロボットの DH パラメータを較正する必要があるのは、通常どのような場合ですか?
工場出荷時の校正が行われていない新品のロボットを受け取りました(ほとんどの主要なロボットがこれに該当します)。
お使いのロボットには、真のキャリブレーション (絶対精度 または 拡張精度 とも呼ばれます)がありません。
ロボットは機械的な損傷を受けた。
形状を変える機械部品を交換した後。
このロボットは、高精度が求められる用途で使用される予定です。
作業空間全体にわたって、系統的な位置誤差が発生していることに気づきます。
潜在的な解決策
ハンドアイキャリブレーションプロセス(順運動学を用いて関節角度からロボットの姿勢を計算するプロセス)において、正しい DH パラメータが使用されていることを確認してください。
ロボットがキャリブレーション済みの場合、公称値ではなく、お使いのロボット固有の DH パラメータを使用してください。
ロボットがキャリブレーションされていない場合は、ロボットをキャリブレーションして正確な DH パラメータを取得してください。
同じデータセットを使用して、手と目のキャリブレーションを繰り返します。
手と目のキャリブレーション結果(変換、残差、投影)を確認します。
タッチテスト を実行します(ハンドアイキャリブレーションの結果が良好な場合)。
問題の再現(ロボットのキャリブレーション不良)
3 つの手と目のキャリブレーションテストについて説明し、DH パラメータの違いと比較します。
DH パラメータの不具合(修正値:d5 = d5 + 5 mm)
DH パラメータの不良(公称値)
良好な DH パラメータ(ロボットコントローラから読み込まれた値)
Universal Robots 社の UR5e ロボットは、RoboDK ソフトウェアと組み合わせて使用されました。RoboDK ソフトウェアは、ロボットコントローラから DH パラメータを読み込み、変更することを可能にします。さらに、UR5e ロボット用の標準的な DH パラメータがライブラリに収録されています。
本節で説明するすべての手と目のキャリブレーションは、以下の画像に示すデータセットを使用して実施されました。

DH パラメータの不具合(修正値:d5 = d5 + 5 mm)
このテストは、ロボットのキャリブレーション不良またはキャリブレーションの喪失により、DH パラメータが不正確になる状況をシミュレートします。
DH パラメータを RoboDK ソフトウェアに読み込み、意図的に変更しました。具体的には、リンク d5 を 5mm 延長しました。次に、変更した DH パラメータを用いて、関節座標からハンドアイキャリブレーション用のロボット姿勢を算出しました。そして、これらの関節座標を用いてロボットをその姿勢に移動させました。

キャリブレーションの結果は以下のとおりです。
0.999 |
-0.005 |
0.043 |
-55.557 |
0.004 |
1.000 |
0.013 |
-91.703 |
-0.043 |
-0.013 |
0.999 |
123.231 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.019 |
0.031 |
0.145 |
0.259 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.026 |
0.115 |
2 |
0.018 |
0.192 |
3 |
0.020 |
0.110 |
4 |
0.029 |
0.259 |
5 |
0.023 |
0.229 |
6 |
0.011 |
0.078 |
7 |
0.012 |
0.132 |
8 |
0.016 |
0.073 |
9 |
0.015 |
0.075 |
10 |
0.008 |
0.061 |
11 |
0.024 |
0.226 |
12 |
0.018 |
0.155 |
13 |
0.031 |
0.149 |
14 |
0.028 |
0.175 |
投影による検証は技術的には成功しましたが、結果として生じた誤差は許容できないほど大きいものでした。ハンドアイキャリブレーションが不正確であっても、投影検証の誤差は許容範囲内に見えることがあるため、合格した結果は注意して扱ってください。
タッチテストの結果は不十分であった。タッチテストツールの先端が ArUco マーカーに到達しなかったためである。
DH パラメータ(公称値)
このテストでは、誤った DH パラメータを使用した場合をシミュレートします。そのため、ロボットコントローラから取得した DH パラメータではなく、公称 DH パラメータを使用しました。
次に、ハンドアイキャリブレーションのためのロボットの姿勢を、公称 DH パラメータを用いて関節座標から算出した。そして、ロボットをこれらの関節座標に基づいてその姿勢に移動させた。
RoboDK は(新規作成したロボットステーションにおいて)公称 DH パラメータを使用して、関節空間で定義されたロボット姿勢ターゲットの順運動学を計算します。順運動学の計算に別のソフトウェアを使用する場合も、おそらく望んでいないにもかかわらず、公称 DH パラメータを使用してしまう可能性があります。公称 DH キャリブレーションを使用することは、事実上、ロボットがキャリブレーションされていないと仮定することを意味します。
注釈
ハンドアイキャリブレーション用のロボット姿勢は、デカルト座標系で指定する必要があります。ただし、データセットを取得する際には、関節空間でロボット姿勢を定義し、movej コマンドを使用してロボットを移動させる方が便利です。これは、関節空間でロボット姿勢間の移動を行うと、移動が決定論的になるためです。
代替案として、デカルト座標系でロボット姿勢を定義し、そのままロボットコントローラに渡す方法があります。ロボットコントローラは、関節をターゲット姿勢まで駆動するために必要な逆運動学を用いて、対応する関節座標を計算します。しかし、逆運動学は複数の解を導く可能性があり、これがさらなる複雑さを加えます。どの解が選択されるかを制御できないと、意図しないロボットの動作(「忍者の動き」)につながる可能性があります。これを避けるには、独自の逆運動学、複数の解から 1 つを選択する独自のロジック(ロボットコンフィグレーション)、またはその両方を実装する必要があります。
キャリブレーションの結果は以下のとおりです。
0.999 |
-0.006 |
0.045 |
-51.743 |
0.006 |
1.000 |
0.012 |
-89.999 |
-0.045 |
-0.012 |
0.999 |
126.972 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.093 |
0.131 |
0.793 |
1.418 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.065 |
0.183 |
2 |
0.125 |
0.937 |
3 |
0.063 |
0.897 |
4 |
0.099 |
0.906 |
5 |
0.107 |
0.890 |
6 |
0.031 |
0.368 |
7 |
0.069 |
0.999 |
8 |
0.103 |
1.418 |
9 |
0.116 |
0.917 |
10 |
0.099 |
0.989 |
11 |
0.094 |
0.060 |
12 |
0.122 |
0.377 |
13 |
0.089 |
0.917 |
14 |
0.131 |
1.250 |
投影による検証は技術的には成功しましたが、結果として生じた誤差は依然として許容できないほど大きいものでした。ハンドアイキャリブレーションが不正確であっても、投影検証の誤差は許容範囲内に見えることがあるため、合格した結果は注意して扱ってください。
タッチテストの結果は不十分であった。タッチテストツールの先端が ArUco マーカーに到達しなかったためである。
良好な DH パラメータ(ロボットコントローラから読み込まれた値)
このテストでは、正しい DH パラメータの使用方法を示します。そのため、特定のロボットに割り当てられた DH パラメータをロボットコントローラから読み込みました。これらの DH パラメータは、同じロボットの標準値とは異なります。
UR5e から URP ファイル(DH パラメータを含む)を取得し、RoboDK にロードする
UR5e の場合、ロボットのキャリブレーション(DH パラメータ)は URP プログラムファイル内にカプセル化されています。そのため、ロボットから URP ファイルを取得し、RoboDK にロードして、RoboDK Station に正しい DH パラメータを適用する必要があります。その結果、RoboDK は正しい DH パラメータを使用して、関節空間で定義されたロボット姿勢ターゲットの順運動学を計算します。順運動学の計算に別のソフトウェアを使用する場合は、ロボットから DH パラメータをロードする方法を見つける必要があるかもしれません。
ロボットから URP プログラムを取得するには、以下の方法を使用できます。
オプション A:USB キー(ロボットティーチペンダントに搭載)
USB メモリをロボットに挿入してください。
ティーチペンダントで → プログラム → 開く。
プログラムを選択 → 名前を付けて保存 → USB ストレージを選択。
.urpファイルを PC にコピーしてください。
オプション B:SSH/SFTP
ロボットの IP アドレスを使用して SSH/SFTP でロボットに接続します。ロボットの IP アドレスは「バージョン情報」メニューで確認できます。` RoboDK ` <https://robodk.com/>`_
プログラムディレクトリ(通常は
/programs)に移動します。.urpファイルをダウンロードしてください。
RoboDK には、コントローラの実際の DH パラメータをシミュレーションに読み込むための Python スクリプトの例が含まれています。
` UR_LoadControllerKinematics.py (RoboDK-API) RoboDK-API
手順:
RoboDK を開きます。
ツール → スクリプトの実行... を選択してください。
UR_LoadControllerKinematics.pyを以下からロードします。
RoboDK-API/Python/Examples/Scripts/UR_LoadControllerKinematics.py
スクリプトが実行されると:
RoboDK 内でロボットを選択するように求められます。
次に、URP ファイルを選択するように求められます。
RoboDK チュートリアル: ロボットの運動学を更新する - RoboDKドキュメント
次に、読み込まれた DH パラメータを用いて、関節座標からハンドアイキャリブレーション用のロボット姿勢を算出した。ロボットをこれらの関節座標に基づいて姿勢に移動させ、ハンドアイキャリブレーションを実行した。
キャリブレーションの結果は以下のとおりです。
0.999 |
-0.004 |
0.043 |
-55.936 |
0.003 |
1.000 |
0.013 |
-91.920 |
-0.043 |
-0.013 |
0.999 |
129.087 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.022 |
0.035 |
0.180 |
0.338 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.025 |
0.146 |
2 |
0.016 |
0.197 |
3 |
0.019 |
0.166 |
4 |
0.031 |
0.338 |
5 |
0.031 |
0.236 |
6 |
0.006 |
0.060 |
7 |
0.010 |
0.154 |
8 |
0.016 |
0.102 |
9 |
0.031 |
0.147 |
10 |
0.009 |
0.145 |
11 |
0.030 |
0.249 |
12 |
0.024 |
0.151 |
13 |
0.035 |
0.255 |
14 |
0.031 |
0.169 |
投影による検証は成功しました。

その後、触覚テストによって手と目の協調性が検証された。
タッチテストは成功し、手と目のキャリブレーションが正しく正確であることが確認されました。
比較
以下の表では、手と目のキャリブレーション行列(並進値)と手と目のキャリブレーション残差の結果を比較しています。
データセット |
X(mm) |
Y(mm) |
Z(mm) |
|---|---|---|---|
良好(ロボットからロード済み) |
-55.936 |
-91.920 |
129.087 |
悪い(名目上) |
-51.743 |
-89.999 |
126.972 |
悪い(修正済み) |
-55.557 |
-91.703 |
123.231 |
Δ(良い-悪い名目値) |
-4.193 |
-1.921 |
2.115 |
Δ(良い点 - 悪い点修正) |
-0.379 |
-0.217 |
5.856 |
データセット |
N |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|---|
良好(ロボットからロード済み) |
14 |
0.022 |
0.035 |
0.180 |
0.338 |
悪い(名目上) |
14 |
0.093 |
0.131 |
0.793 |
1.418 |
悪い(修正済み) |
14 |
0.019 |
0.031 |
0.145 |
0.259 |