手と目のキャリブレーションが不良なため、タッチテストは安全に実施できません(翻訳データのみを含むデータセット)。
問題
ハンドアイキャリブレーションの結果が不良であり、 タッチテスト を実施するのは危険です。
手と目の変形 |
手と目の残差 |
投影検証 |
タッチテスト |
|---|---|---|---|
悪い |
悪い |
悪い |
危険 |
データセットの姿勢間に並進運動のみが含まれている場合は、並進運動と回転運動の両方を含むデータを再取得し、ハンドアイキャリブレーションをやり直してください(以下の 潜在的な解決策 を参照)。
手と目のキャリブレーション結果が悪い例
手と目の変換行列は正しくないように見えます。なぜなら、そのいくつかの値が物理的な測定値と非常に大きく異なっており、この設定では妥当ではないからです。
0.999 |
-0.005 |
0.003 |
6041.859 |
0.005 |
0.999 |
0.024 |
4033.240 |
-0.003 |
-0.024 |
1.000 |
590.926 |
0 |
0 |
0 |
1 |
この構成では、値 590.926 は約 130 mm、値 4033.240 は約 90 mm になることが予想されます(予想値はカメラとキャリブレーションオブジェクト間の幾何学的配置によって異なります)。この段階では符号(+/-)は無視します。これは座標系の定義に依存するためであり、ここでは距離のみに注目します。

較正残差も予想より著しく大きく、およそ 1 桁高い値を示している。
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
7 |
0.033 |
0.108 |
2.623 |
5.001 |
小型のロボットでは、残差はサブミリメートルの範囲になると予想されますが、大型のロボットでは残差がミリメートルの範囲になることがあります。残差の回転成分については、1 度未満の範囲になると予想されます。
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.031 |
1.189 |
2 |
0.020 |
4.366 |
3 |
0.108 |
5.001 |
4 |
0.022 |
1.581 |
5 |
0.028 |
0.765 |
6 |
0.018 |
1.977 |
7 |
0.007 |
3.482 |
投影による検証は技術的には成功しますが、結果として生じる誤差は依然として許容範囲を超えています。投影検証は慎重に扱ってください。ハンドアイキャリブレーションが誤っていても、投影誤差が許容範囲内に見えることがあるためです。

こうした結果は、手と目のキャリブレーションが正しくないこと、そしてタッチテストを試みれば失敗する可能性が高いことを強く示唆している。
潜在的な原因
データセット内のロボットの姿勢間では、並進運動のみが行われている。
これはハンドアイキャリブレーションには不十分です。なぜなら、ソルバーはロボットに対するカメラの向きを一意に決定するために回転運動を必要とするからです。回転がない場合、問題は制約不足となり、ハンドアイキャリブレーションの結果が不安定または不正確になり、残差が大きくなり、投影検証が失敗し、タッチテストが安全でなくなります。
潜在的な解決策
データセット内のロボットの姿勢間には、並進運動と回転運動の両方が含まれていることを確認してください。
注: ハンドアイキャリブレーションに適したデータセットを取得する方法 を確認してください。
修正済みのデータセットを使用して、手と目のキャリブレーションを再度実行してください。
手と目のキャリブレーション結果(変換、残差、投影)を確認します。
(手と目のキャリブレーション結果が良好な場合)タッチテストを実行します。
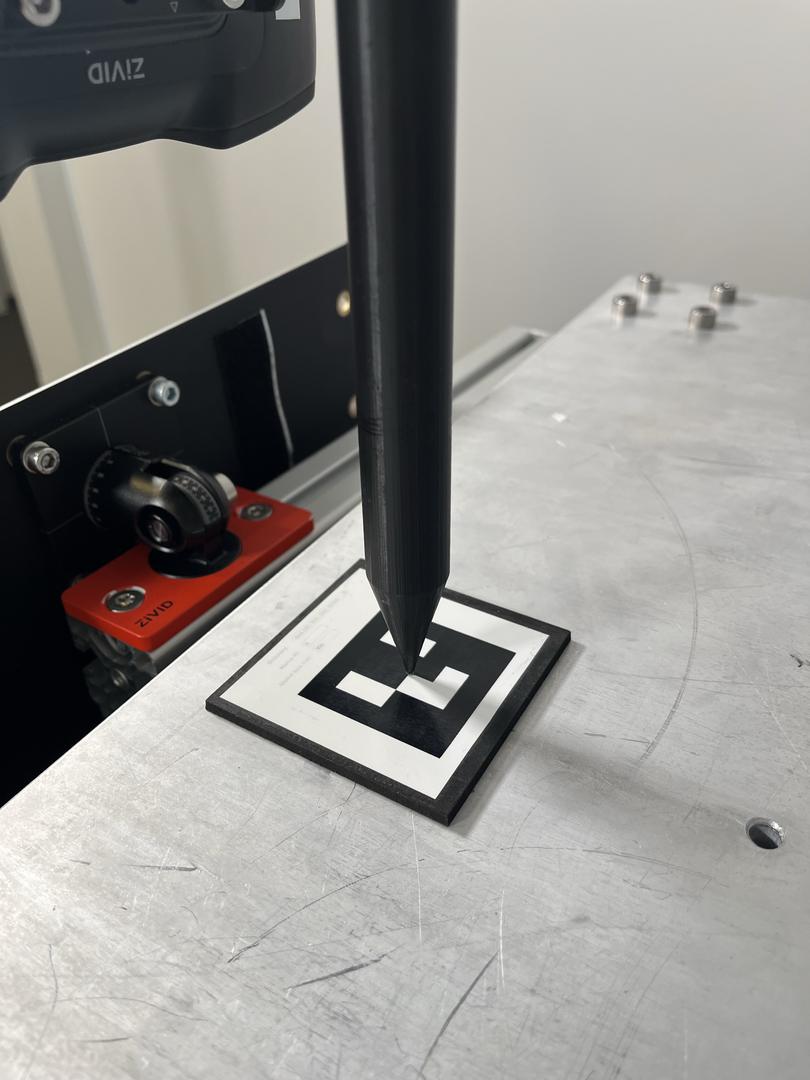
問題の再現手順(データセット内の翻訳データのみ)
良質なデータセット
以下の画像に示すデータセットを用いて、手と目のキャリブレーションが正常に実行されました。

キャリブレーションの結果、以下の結果が得られました。
手と目の変換マトリックス 0.9991385
-0.00262377
0.04141687
-55.73573
0.001416378
0.9995739
0.02915465
-91.3017
-0.04147572
-0.02907087
0.9987165
129.1951
0
0
0
1
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.028 |
0.068 |
0.133 |
0.278 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.030 |
0.149 |
2 |
0.039 |
0.278 |
3 |
0.021 |
0.065 |
4 |
0.037 |
0.138 |
5 |
0.013 |
0.272 |
6 |
0.014 |
0.079 |
7 |
0.018 |
0.133 |
8 |
0.013 |
0.075 |
9 |
0.038 |
0.088 |
10 |
0.015 |
0.061 |
11 |
0.026 |
0.179 |
12 |
0.036 |
0.065 |
13 |
0.068 |
0.209 |
14 |
0.023 |
0.066 |
手と目の協調性は、触覚テストによって検証された。

タッチテストは成功し、手と目のキャリブレーションが正しく正確であることが確認されました。
不良データセット(回転がなく、平行移動のみのデータセット)
手と目のキャリブレーションは、以下の画像に示すデータセットを使用して実行されました。このデータセットには、並進のみが含まれており、回転は含まれていません。

キャリブレーションの結果、以下の結果が得られました。
手と目の変換マトリックス 0.999
-0.005
0.003
6041.859
0.005
0.999
0.024
4033.240
-0.003
-0.024
1.000
590.926
0
0
0
1
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
7 |
0.033 |
0.108 |
2.623 |
5.001 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.031 |
1.189 |
2 |
0.020 |
4.366 |
3 |
0.108 |
5.001 |
4 |
0.022 |
1.581 |
5 |
0.028 |
0.765 |
6 |
0.018 |
1.977 |
7 |
0.007 |
3.482 |
投影による検証は技術的には成功しましたが、結果として生じた誤差は依然として許容範囲を超えていました。投影検証は慎重に扱ってください。ハンドアイキャリブレーションが誤っていても、投影誤差が許容範囲内に見えることがあるためです。
こうした結果は、手と目のキャリブレーションが正しくないこと、そしてタッチテストを試みれば失敗する可能性が高いことを強く示唆している。
比較
以下の表では、手と目の変換行列(並進値)と手と目のキャリブレーション残差の結果を比較しています。
手と目の変換行列における並進値 データセット
X(mm)
Y(mm)
Z(mm)
良い
-55.73573
-91.3017
129.1951
悪い(翻訳のみ)
6041.859
4033.240
590.926
Δ(良い-悪い)
-6097.595
-4124.542
-461.731
データセット |
N |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|---|
良い |
14 |
0.028 |
0.068 |
0.133 |
0.278 |
悪い(翻訳のみ) |
7 |
0.033 |
0.108 |
2.623 |
5.001 |