手と目のキャリブレーション結果が不十分(寸法精度が悪い)
問題
ハンドアイキャリブレーションの結果が限界的であり、 タッチテスト の結果が不十分(通常は z 軸誤差)で、以下のいずれかの組み合わせのようになっている場合:
手と目の変形 |
手と目の残差 |
投影検証 |
タッチテスト |
|---|---|---|---|
合理的 |
限界 |
貧しい |
限界 |
合理的 |
良い |
良い |
限界 |
Infield Correction を実行していない場合は、それを実行してからハンドアイキャリブレーションを繰り返してください(下記の 潜在的な解決策 を参照)。
手と目のキャリブレーション結果が不十分な例
手と目の変換マトリックスは妥当であり、大まかな手動測定から予想される結果と一致しているように見える(下の表と画像を参照)。
0.999 |
-0.004 |
0.043 |
-56.879 |
0.003 |
1.000 |
0.028 |
-90.051 |
-0.043 |
-0.027 |
0.999 |
130.259 |
0 |
0 |
0 |
1 |

較正残差は許容範囲内であり、最適化が正常に収束したことを示している。
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.050 |
0.102 |
0.328 |
0.718 |
小型ロボットの場合、残差はサブミリメートル単位になると予想されますが、大型ロボットの場合はミリメートル単位になる可能性があります。残差の回転成分については、サブ度単位になると予想されます。
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.018 |
0.070 |
2 |
0.102 |
0.187 |
3 |
0.036 |
0.118 |
4 |
0.028 |
0.275 |
5 |
0.048 |
0.426 |
6 |
0.056 |
0.374 |
7 |
0.058 |
0.537 |
8 |
0.043 |
0.458 |
9 |
0.057 |
0.099 |
10 |
0.064 |
0.569 |
11 |
0.034 |
0.203 |
12 |
0.053 |
0.334 |
13 |
0.025 |
0.220 |
14 |
0.082 |
0.718 |
投影による検証が成功しました。

タッチテストの結果は不十分です。例えば、タッチテストツールの先端が ArUco マーカーに当たってしまいます(z 軸誤差)。
潜在的な原因
カメラの寸法精度は十分ではない。
Zivid カメラは、産業環境に耐え、高品質な点群データを提供し続けるように設計されています。しかし、カメラの寸法精度に影響を与え、ハンドアイキャリブレーションの結果が不十分になる場合があります。このような場合は、 インフィールド補正 を実行することで、寸法精度を許容レベルまで高め、ハンドアイキャリブレーションの精度を向上させることができます。
内野修正はいつ行うべきですか?
カメラは軽い衝突を受けた。
カメラが不適切に扱われた(例えば、落とした)。
カメラは著しい環境変化にさらされた。
このアプリケーションは、高い、あるいは非常に高い精度が求められます。
潜在的な解決策
インフィールド補正 を実行します。
同じデータセットを使用して、手と目のキャリブレーションを繰り返します。
手と目のキャリブレーション結果(変換、残差、投影)を確認します。
(手と目のキャリブレーション結果が良好な場合は)タッチテストを再度実行してください。
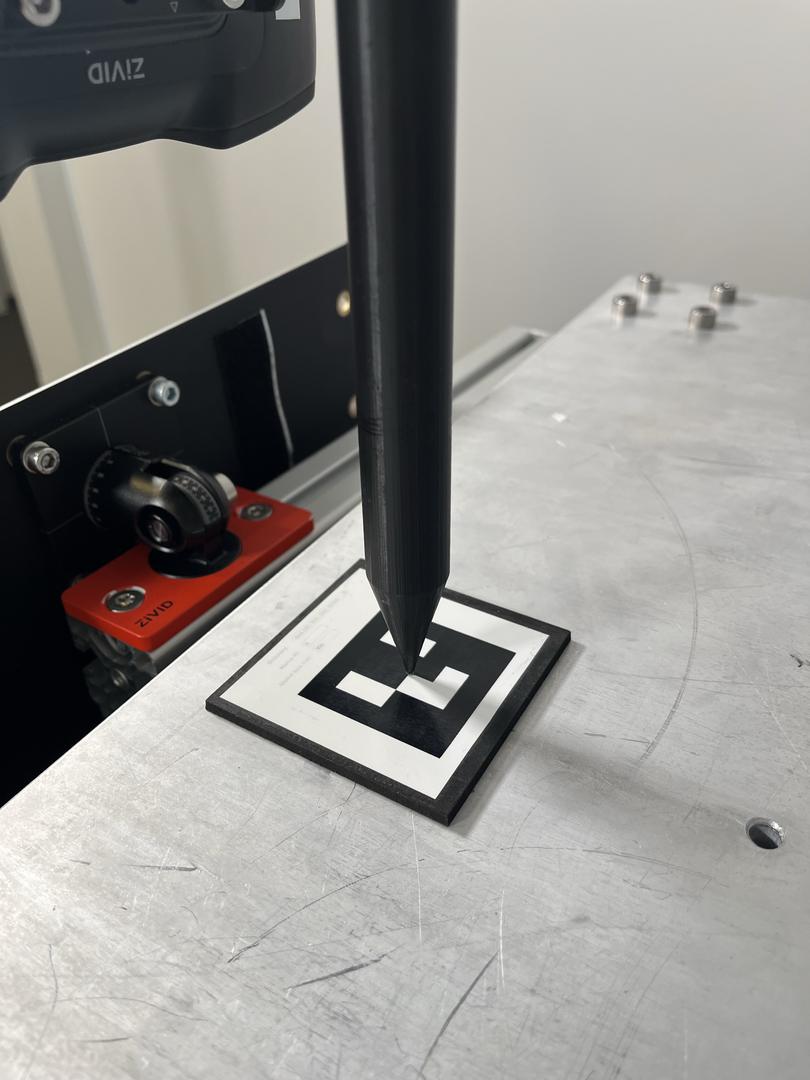
問題の再現(周辺次元の真度)
不良データセット(現場補正前)
寸法精度が不十分なカメラを用いて手と目のキャリブレーションを行った。その結果は以下の通りである。
0.999 |
-0.004 |
0.043 |
-56.879 |
0.003 |
1.000 |
0.028 |
-90.051 |
-0.043 |
-0.027 |
0.999 |
130.259 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.050 |
0.102 |
0.328 |
0.718 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.018 |
0.070 |
2 |
0.102 |
0.187 |
3 |
0.036 |
0.118 |
4 |
0.028 |
0.275 |
5 |
0.048 |
0.426 |
6 |
0.056 |
0.374 |
7 |
0.058 |
0.537 |
8 |
0.043 |
0.458 |
9 |
0.057 |
0.099 |
10 |
0.064 |
0.569 |
11 |
0.034 |
0.203 |
12 |
0.053 |
0.334 |
13 |
0.025 |
0.220 |
14 |
0.082 |
0.718 |
投影による検証が成功しました。

タッチテストの結果は、タッチテストツールの先端が ArUco マーカーに当たってしまったため、不十分であった(z 軸誤差)。
良好なデータセット(現場補正後)
インフィールド補正 を実行してカメラの寸法精度を向上させ、手と目のキャリブレーションを再度行いました。キャリブレーションの結果は以下のとおりです。
0.999 |
-0.004 |
0.043 |
-56.870 |
0.003 |
1.000 |
0.027 |
-90.409 |
-0.043 |
-0.027 |
0.999 |
128.381 |
0 |
0 |
0 |
1 |
N(ポーズ) |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|
14 |
0.056 |
0.115 |
0.276 |
0.382 |
完全残余
ポーズ |
回転角度(°) |
翻訳(mm) |
|---|---|---|
1 |
0.070 |
0.194 |
2 |
0.050 |
0.280 |
3 |
0.075 |
0.341 |
4 |
0.050 |
0.382 |
5 |
0.055 |
0.127 |
6 |
0.030 |
0.310 |
7 |
0.052 |
0.204 |
8 |
0.018 |
0.333 |
9 |
0.019 |
0.251 |
10 |
0.089 |
0.355 |
11 |
0.023 |
0.377 |
12 |
0.111 |
0.098 |
13 |
0.027 |
0.265 |
14 |
0.115 |
0.346 |
投影による検証は成功しました。
その後、手と目の協調性に関するキャリブレーションは、触覚テストによって検証された。
タッチテストは成功し、手と目のキャリブレーションが正しく正確であることが確認されました。
比較
以下の表では、手と目のキャリブレーション行列(並進値)と手と目のキャリブレーション残差の結果を比較しています。
データセット |
X(mm) |
Y(mm) |
Z(mm) |
|---|---|---|---|
悪い(内野補正前) |
-56.879 |
-90.051 |
130.259 |
良好(内野補正後) |
-56.870 |
-90.409 |
128.381 |
Δ(良い-悪い) |
0.009 |
-0.358 |
-1.878 |
データセット |
N |
回転平均度(°) |
最大回転角度(°) |
平均転位(mm) |
最大トランスミッション値(mm) |
|---|---|---|---|---|---|
悪い(内野補正前) |
14 |
0.050 |
0.102 |
0.328 |
0.718 |
良好(内野補正後) |
14 |
0.056 |
0.115 |
0.276 |
0.382 |