如何获取用于手眼标定的优质数据集
高质量的手眼标定很大程度上取决于您收集的数据集。为了获得准确的结果,收集高质量的数据至关重要,因为标定质量完全取决于用户。
我们建议采集 10-20 对机器人位姿和点云数据,以进行可靠的标定。
机器人位姿要求
当相机拍摄标定对象图像时,机器人应采用以下位姿:
种类丰富,提供不同的视角
分布于所有关节,而不仅仅是部分关节
No duplicate or near-duplicate robot poses
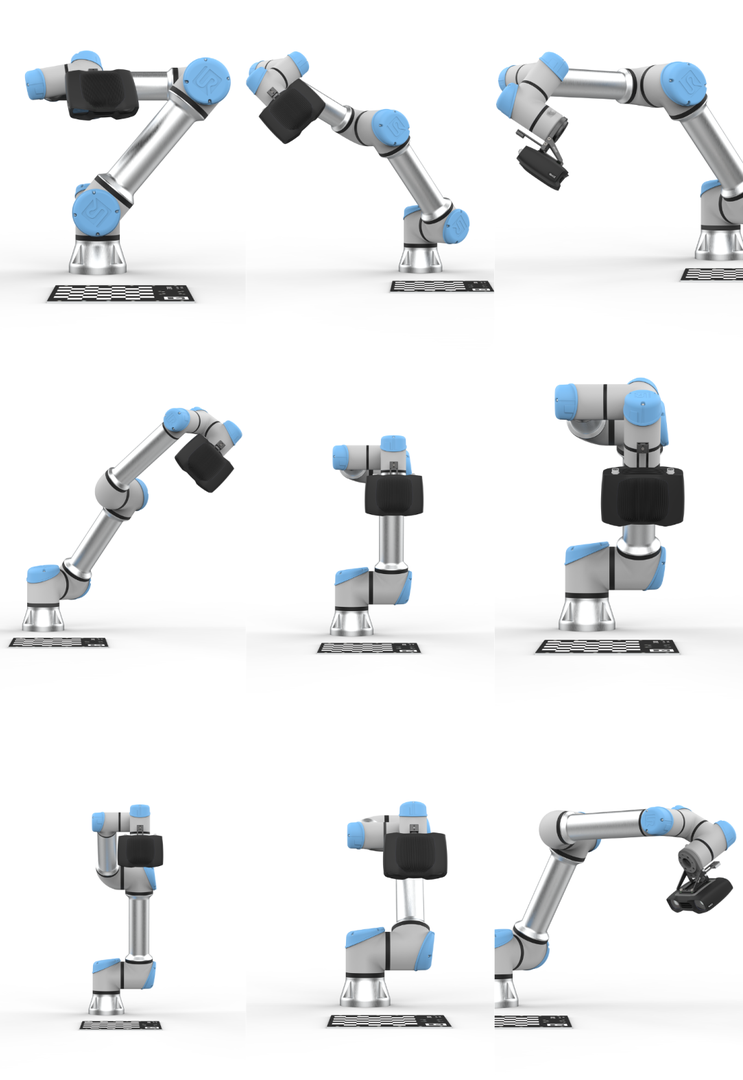
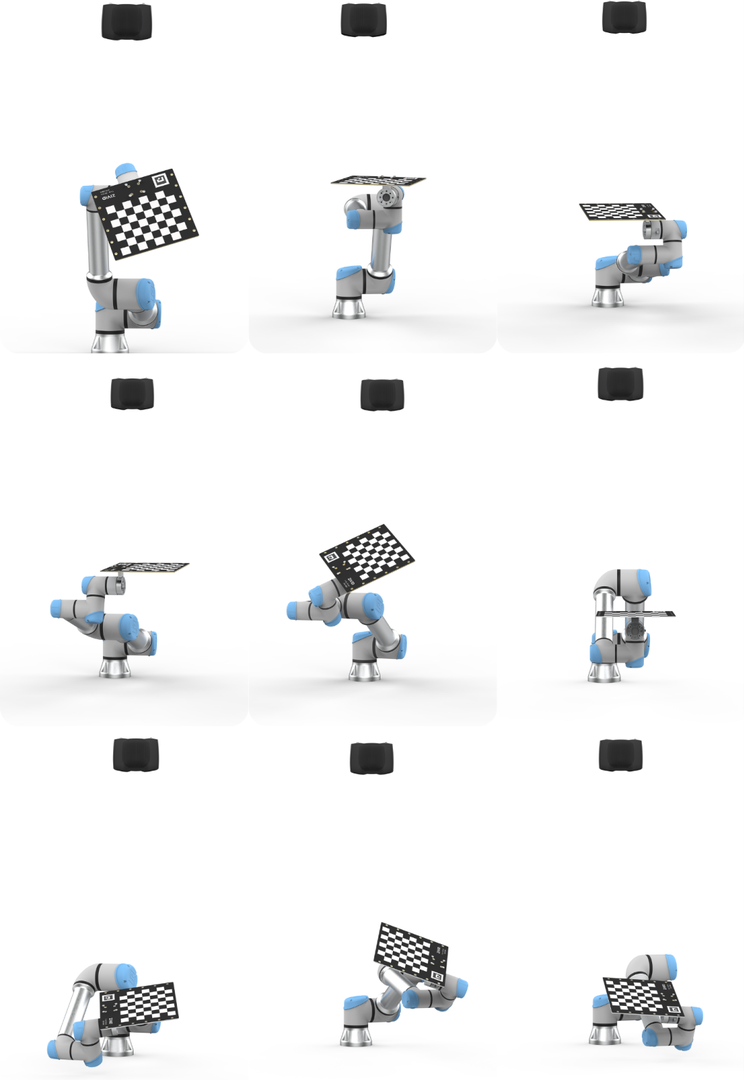
这确保了视角的多样性。下图展示了眼在手外(eye-to-hand)和眼在手上(eye-in-hand)两种情况下所需的不同位姿。
备注
Zivid 点云数据的单位是毫米(mm);因此,请确保用于手眼标定的机器人输入位姿中,平移量也使用毫米(mm)作为单位。
Eye-in-hand
Eye-to-hand
如果可能,机器人位姿还应满足以下条件:
使用与最终应用相同的机器人配置(位姿)(例如,执行抓取任务时使用的位姿配置)。
在与实际应用相同的工作空间区域内(例如,执行抓取任务的料箱处)。
标定对象可见性
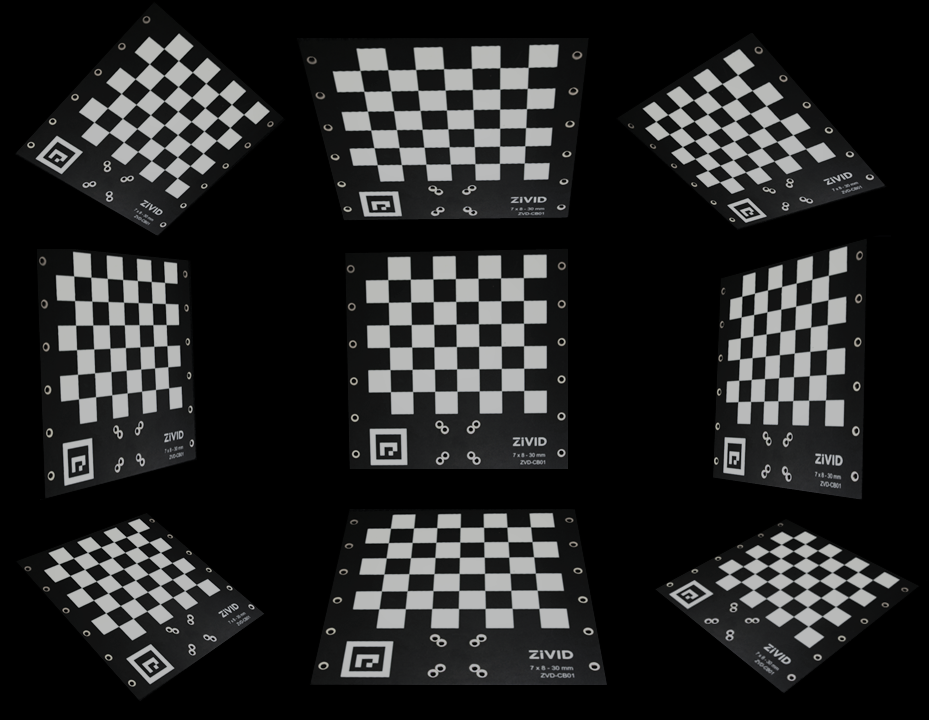
标定对象 应在相机视野中曝光良好且完全可见。如果可能,请尽量将标定板保持在相机 FOV 的中心位置。采集数据时,请务必考虑相机的成像范围。
小心
If using ArUco markers as calibration objects, not all the markers need to be fully visible in the FOV of the camera in every robot pose. However, the more markers are visible, the better the detection and calibration results will be. Also, a marker that is consistently occluded across many poses, for example by mounting hardware, can make the residuals large or invalid. Inspect which marker IDs are detected pose by pose rather than relying only on the aggregate result.
下图展示了相机捕获到的标定对象。
获取数据集
在进行手眼标定之前:
在预热、现场标定以及手眼标定阶段,请使用与最终实际应用完全相同的采集周期。使用我们的 手眼标定图形用户界面(Hand-Eye GUI) 可以让这一过程变得简单直观。
为了进一步降低温度相关性能因素带来的影响,请确保已启用 Thermal Stabilization(热稳定功能) 。
小技巧
如果您想在没有自己的数据集的情况下测试 Zivid 手眼标定过程,可以使用 Hand-Eye Calibration Sample Dataset 。
If you are having trouble capturing good quality point clouds, check How to get Good Quality Data on Zivid Calibration Object. Otherwise, continue to 手眼标定的注意事项和建议.