拆垛和码垛教程
Depalletization includes all applications that moves items off a pallet whereas Palletization includes applications that places items on a pallet. Go to our Depalletization page to read more about it, confirm it is your application of interest and to understand why Zivid cameras are a good fit. In (de-)palletization applications, vision and software enable a robot to pick objects from or place objects on a pallet. If you want to learn how to get the maximum out of a Zivid camera for (de-)palletization, then this tutorial is for you. This section provides practical guidance for getting the most out of a Zivid camera in (de-)palletization deployments.

应用要求
在应用需求部分,我们描述了托盘拆装作业中常见的场景和物体,这些场景和物体在成像和获取高质量的二维和三维数据方面都面临挑战。我们解释了相机需要捕获哪些关键的物体特征才能成功检测和分割目标物体。此外,我们还探讨了二维和三维数据质量与夹具的柔顺性、运动规划以及避障机制之间的关系。
Read the full guide
相机选择器
基于场景立体空间要求的相机选择器部分提供了有关选择哪种Zivid相机型号的详细说明。我们介绍了场景中料箱的典型类型和尺寸,以及关于手臂安装和固定安装两种相机安装方式的重要注意事项。这包括,例如,固定安装方式下机器人需求的安全距离以及用于手臂安装方式下夹具末端和相机之间的距离。
Read the full guide
正确定位
在正确定位部分,我们将介绍如何定位相机以获得最佳成像效果。
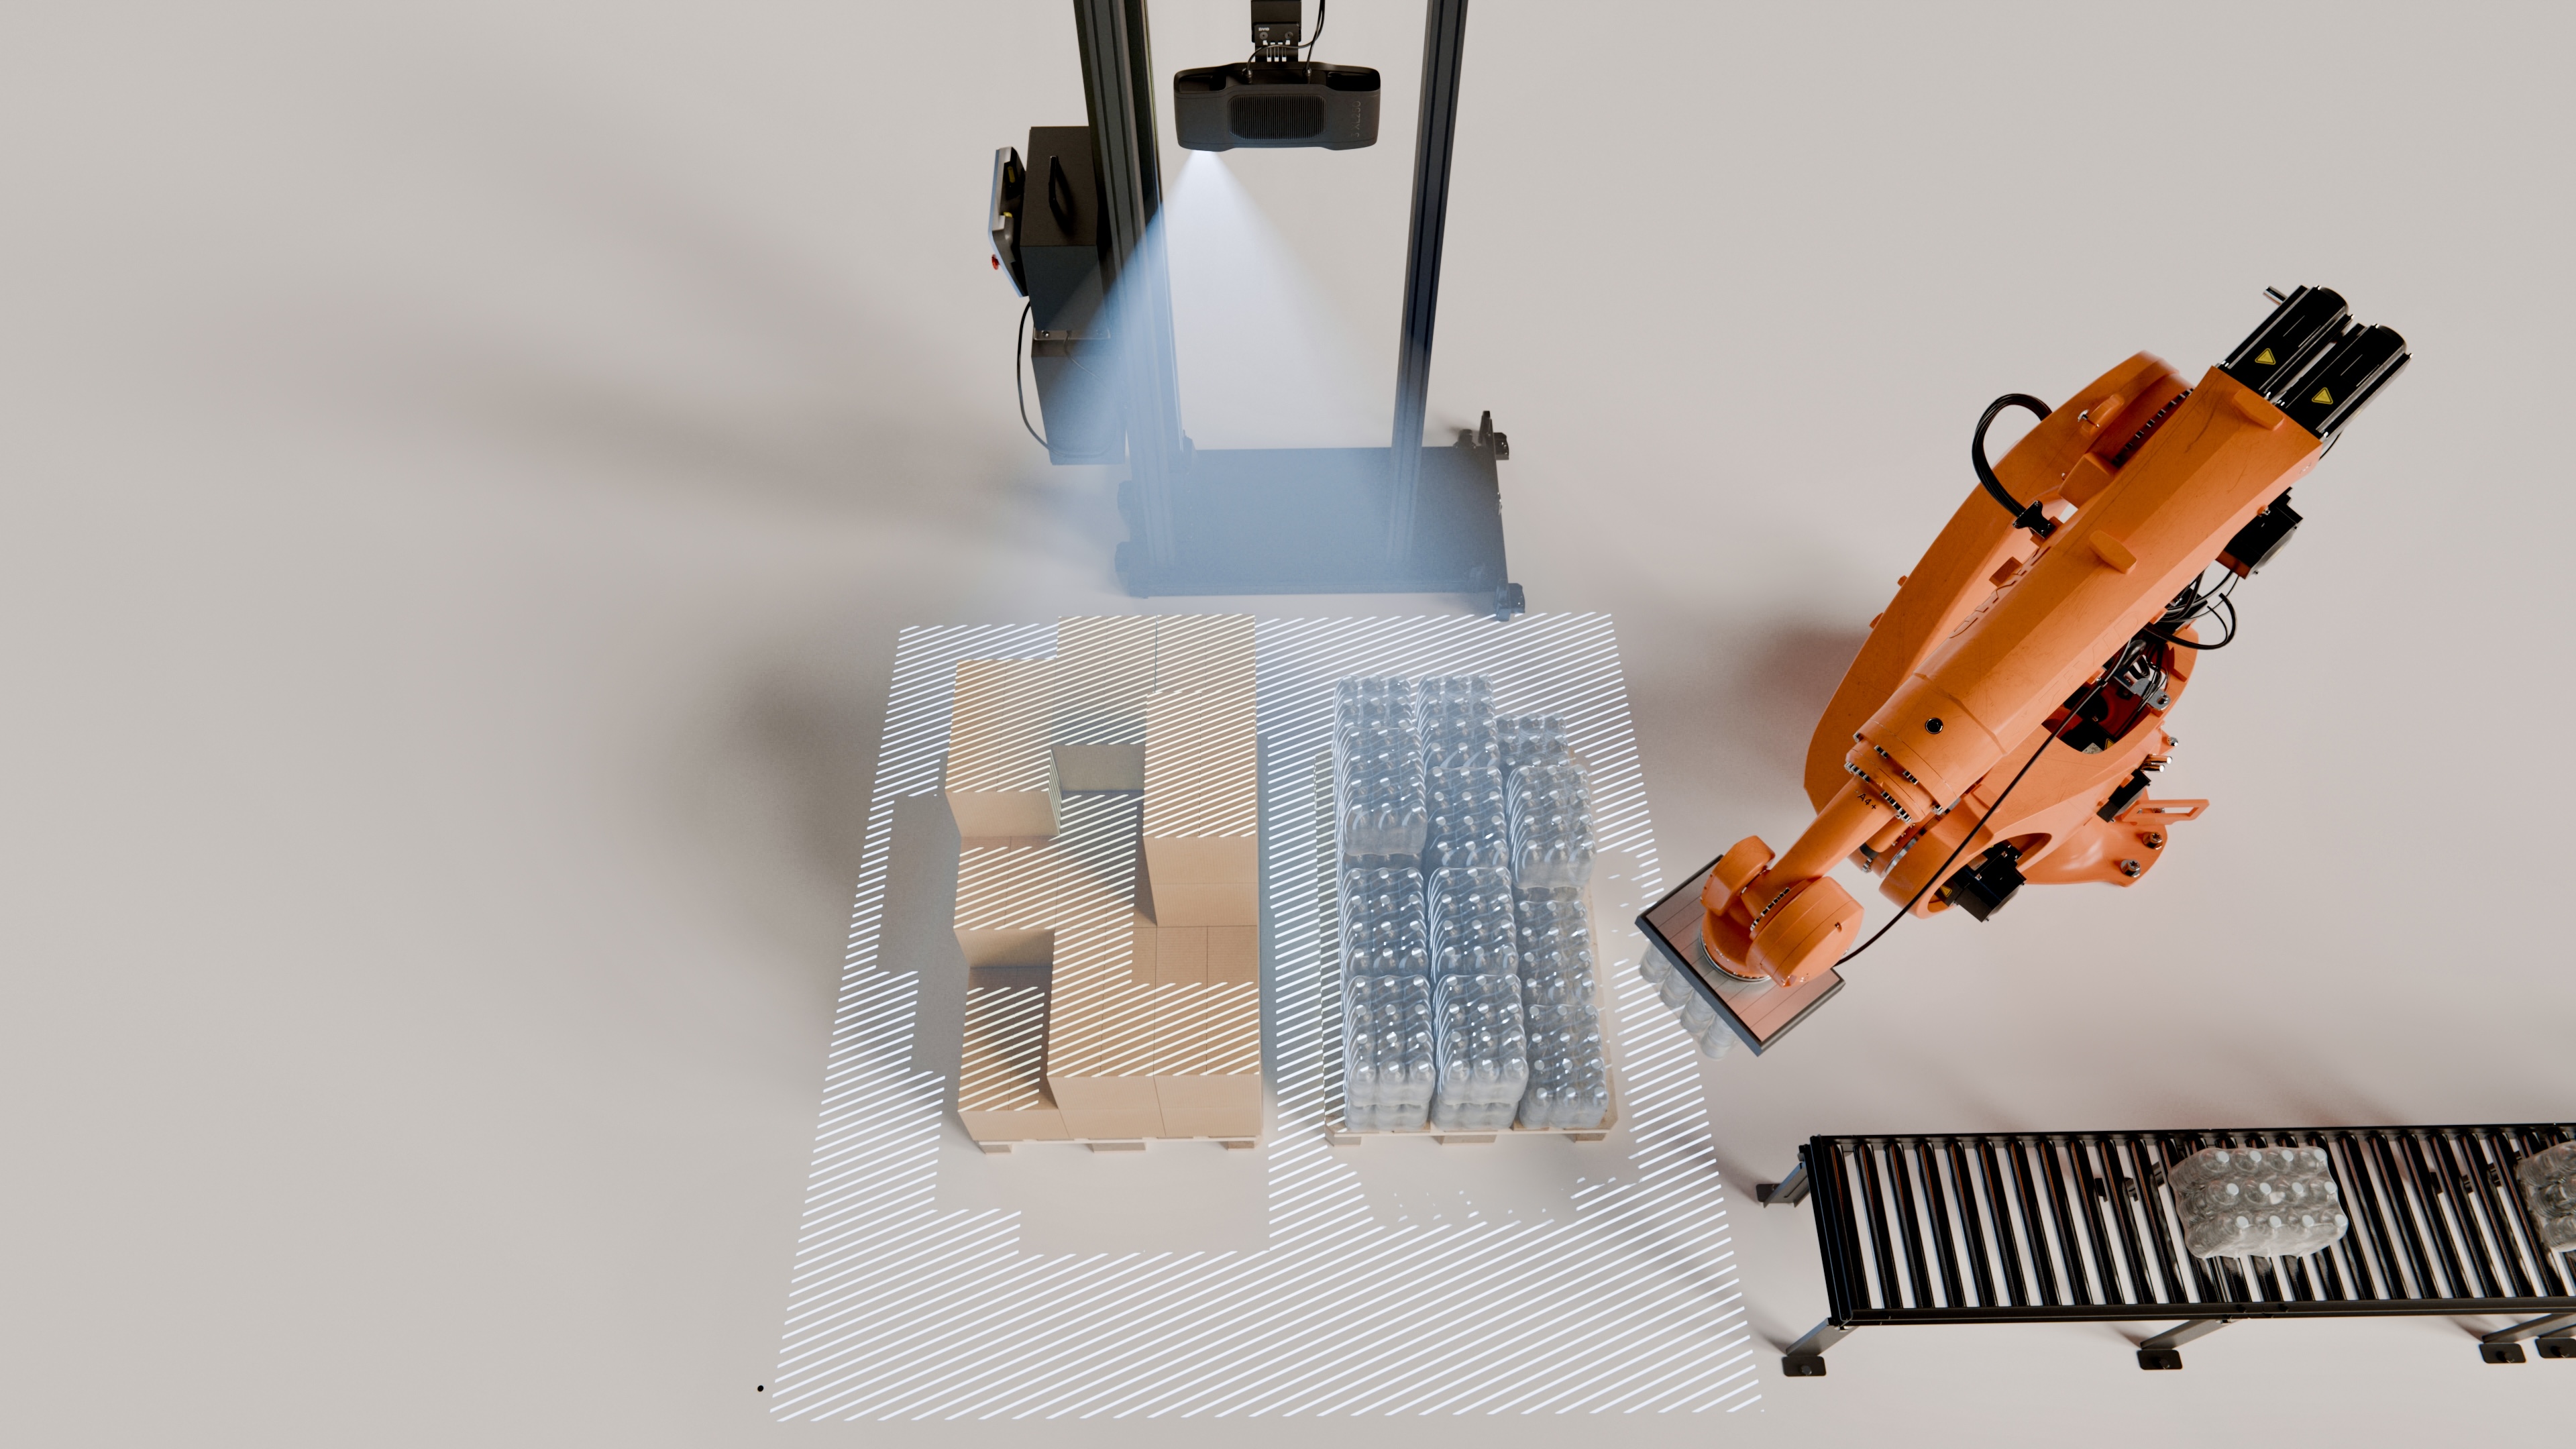
Read the full guide
2D-3D 策略
通常对于拆码垛应用而言,2D彩色图像和3D点云都是必要的,所以我们有一个关于2D-3D捕获策略的章节。
我们解释并强调了不同的 2D-3D 捕获方法的优缺点,阐明了一些限制,并解释了它们如何影响循环时间。
Read the full guide
设置选择器
本章节根据您从触发采集到获得点云的时间预算,提供有关最佳相机设置的详细指导。在这里,我们还需要考虑您PC的规格,因为数据传输和点云处理速度取决于此。我们解释了如果优化3D捕获的设置以获得良好的点云,以及优化2D捕获的设置以获得良好的彩色图像。
Read the full guide
优化机器人循环周期时间
在本节中,我们将解释如何通过使用多线程来优化机器人周期以提高速度。重点是规划机器人运动以及捕获和处理点云以获得拾取位姿的最佳实践。我们同时涵盖了固定安装和手臂安装的应用。
Read the full guide
备注
尽管视频显示的是包裹分拣,而不是(拆)码垛,但它展示了优化的机器人循环时间。
生产准备
以下部分介绍了机器视觉相关的流程,可帮助您为您的生产作业准备好相机相关的工作。我们建议在部署相机之前进行包括相机预热、现场验证和标定,色彩标定等操作,以及手眼标定这一必不可少的过程。我们还介绍了点云的下采样、转换和ROI BOX过滤,以减少点的数量,从而减少您的处理时间。
Read the full guide

维护
最后,维护部分涵盖了我们建议执行的特定流程,以确保您的(拆)码垛单元能够稳定工作,并实现最短的停机时间。
Read the full guide
点击一下链接继续阅读 应用要求 。