How to get Good Dataset for Hand-Eye Calibration
고품질의 핸드-아이 캘리브레이션은 수집하는 데이터 세트에 크게 좌우됩니다. 정확한 결과를 얻으려면 양질의 데이터를 수집하는 것이 필수적이며, 캘리브레이션 품질은 전적으로 사용자에게 달려 있습니다.
정확한 보정을 위해서는 로봇 자세 데이터와 포인트 클라우드 데이터를 10~20쌍 정도 수집하는 것을 권장합니다.
Robot Pose Requirements
카메라가 보정 대상의 이미지를 촬영할 때 로봇이 취해야 할 자세는 다음과 같습니다.
충분히 다채로운 시야각을 제공합니다.
일부 관절에만 국한되지 않고 모든 관절에 걸쳐 분포되어 있습니다.
중복되거나 거의 동일한 로봇 자세가 없습니다.
이를 통해 다양한 관점을 확보할 수 있습니다. 아래 이미지는 eye-to-hand을 마주 보는 촬영과 eye-in-hand을 함께 보는 촬영 모두에 필요한 다양한 자세를 보여줍니다.
참고
Zivid 포인트 클라우드는 밀리미터(mm) 단위로 제공되므로, 핸드-아이 캘리브레이션을 위한 로봇 입력 포즈 또한 이동에 mm 단위를 사용해야 합니다.
Eye-in-Hand

Eye-to-Hand

가능하다면 로봇의 자세는 다음과 같아야 합니다.
최종 적용 시와 동일한 로봇 구성(예: 제품 피킹 시 사용된 구성)을 사용합니다.
애플리케이션과 동일한 작업 공간 영역 내(예: 제품을 집어 올리는 장소)
Calibration Object Visibility
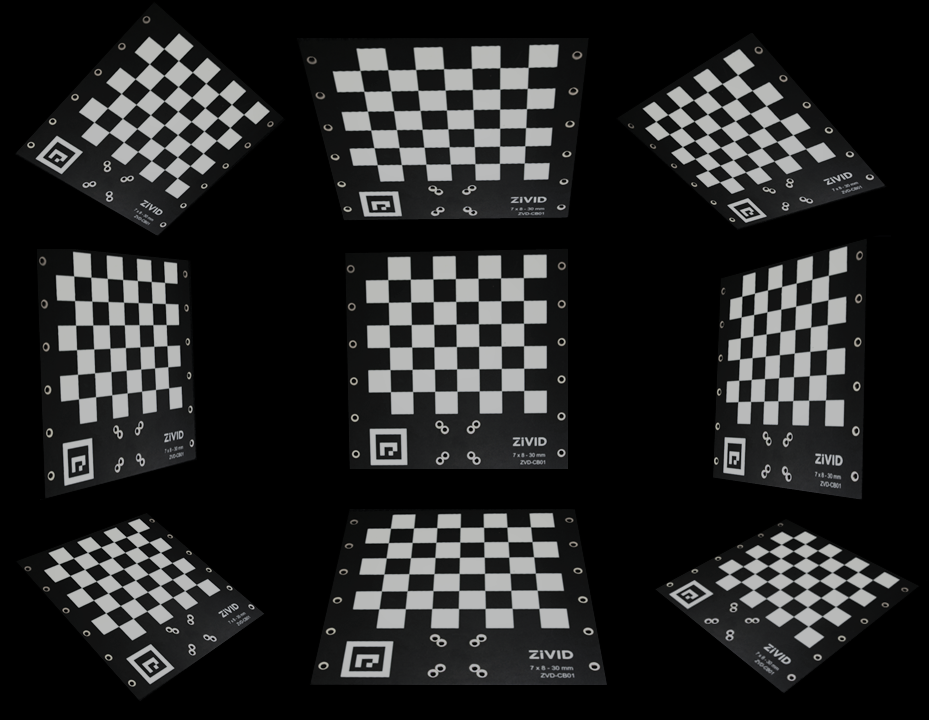
캘리브레이션 객체 는 카메라의 시야각(FOV) 내에 잘 노출되고 완전히 보여야 합니다. 가능하면 보드를 카메라의 FOV 중앙에 최대한 가깝게 위치시키십시오. 데이터를 캡처할 때는 카메라의 이미지 촬영 범위를 고려해야 합니다.
조심
ArUco 마커를 캘리브레이션 대상으로 사용하는 경우, 모든 로봇 자세에서 카메라의 FOV 내에 모든 마커가 완전히 보일 필요는 없습니다. 하지만 보이는 마커가 많을수록 검출 및 캘리브레이션 결과가 더 좋아집니다. 또한, 마운팅 하드웨어 등에 의해 여러 자세에서 지속적으로 가려지는 마커가 있으면 잔차가 크거나 유효하지 않게 될 수 있습니다. 전체 결과에만 의존하지 말고 각 자세별로 어떤 마커 ID가 검출되는지 확인하십시오.
아래 이미지는 카메라로 촬영한 캘리브레이션 대상의 모습을 보여줍니다.
Acquiring the Dataset
핸드-아이 캘리브레이션을 실행하기 직전:
Warm-up 카메라
Infield Correction 실행하세요.
워밍업, Infield Correction 및 핸드-아이 캘리브레이션 과정에서 사용하시는 애플리케이션과 동일한 캡처 사이클을 사용하십시오. 저희가 제공하는 핸드-아이 GUI 이 과정을 간편하게 진행할 수 있습니다.
온도에 따른 성능 저하 요인의 영향을 더욱 줄이려면 Thermal Stabilization 활성화되어 있는지 확인하십시오.
팁
자체 데이터셋 없이 Zivid 핸드-아이 캘리브레이션 기능을 테스트하려면 Hand-Eye Calibration Sample Dataset 사용할 수 있습니다.
양질의 포인트 클라우드를 캡처하는 데 어려움을 겪고 있다면 How to get Good Quality Data on Zivid Calibration Object 를 확인하십시오. 그렇지 않다면 Cautions and Recommendations for Hand-Eye Calibration 로 진행하십시오.