Depalletization and Palletization Tutorial
Depalletization includes all applications that moves items off a pallet whereas Palletization includes applications that places items on a pallet. Go to our Depalletization page to read more about it, confirm it is your application of interest and to understand why Zivid cameras are a good fit. In (de-)palletization applications, vision and software enable a robot to pick objects from or place objects on a pallet. If you want to learn how to get the maximum out of a Zivid camera for (de-)palletization, then this tutorial is for you. This section provides practical guidance for getting the most out of a Zivid camera in (de-)palletization deployments.

Application Requirements
어어플리케이션 요구 사항 섹션에서는 (디)팔레타이징에서 이미징 및 양질의 2D 및 3D 데이터 확보에 어려움을 겪는 일반적인 장면과 객체에 대한 개요를 제공합니다. 관심 객체를 성공적으로 감지하고 분할하기 위해 카메라가 어떤 필수 객체 특징을 파악해야 하는지 설명합니다. 또한 2D 및 3D 데이터 품질이 그리퍼 준수 및 충돌 방지와 결합된 동작 계획과 어떻게 연관되는지 논의합니다.
Read the full guide
Camera Selector
장면 부피 기반 카메라 선택기 섹션에서는 어떤 Zivid 카메라 모델을 선택해야 하는지에 대한 상세한 지침을 제공합니다. 장면 내 빈의 일반적인 유형과 크기, 고정식 및 암 장착 카메라 설치 시 고려해야 할 중요한 사항들을 다룹니다. 여기에는 예를 들어 고정식 설치 시 로봇의 여유 거리와 로봇봇 장착 시 그리퍼 끝과 카메라 사이의 거리가 포함됩니다.
Read the full guide
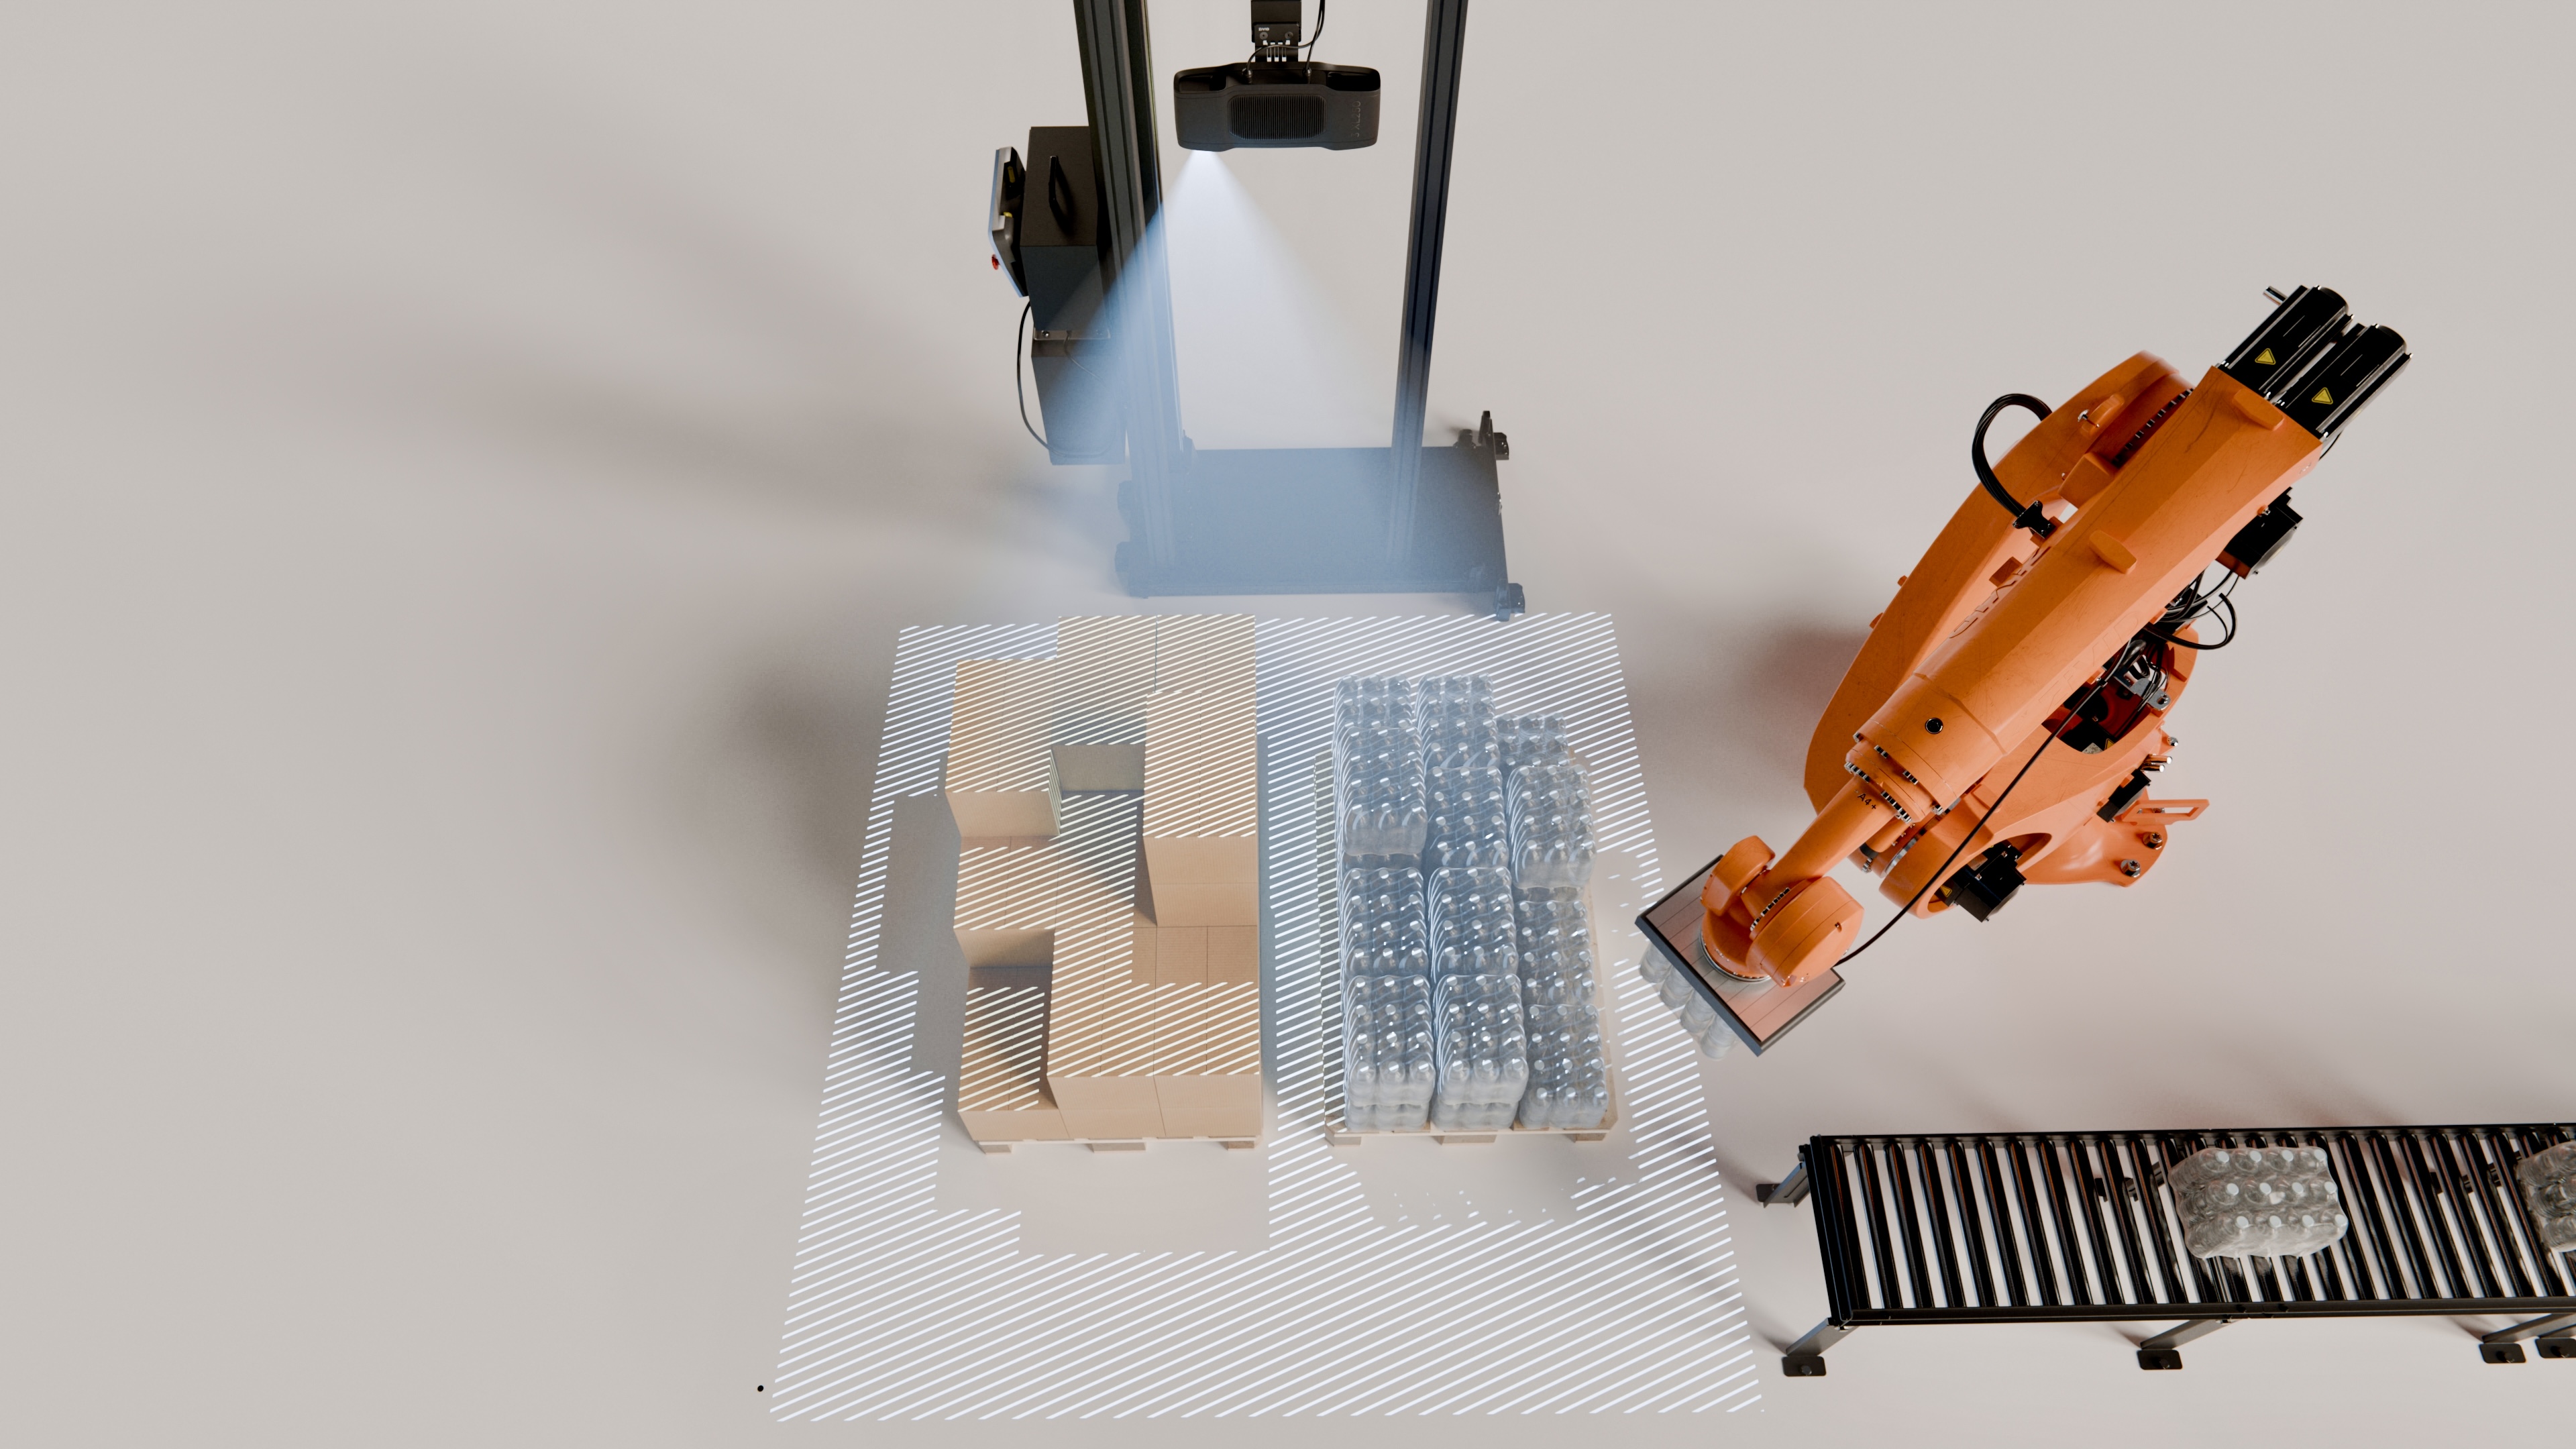
Positioning Correctly
올바른 위치 지정 섹션에서는 최상의 이미지 결과를 얻기 위한 카메라 위치 지정 방법을 다룹니다.
Read the full guide
2D-3D Strategy
팔레트 해체를 위해서는 2D 컬러 이미지와 3D 포인트 클라우드가 모두 필요하다는 원칙에 따라 2D-3D 전략에 대한 섹션을 마련했습니다.
우리는 다양한 2D-3D 캡처 방식의 장단점을 설명하고 강조하며, 몇 가지 한계점을 명확히 하고, 그것들이 사이클 시간에 어떤 영향을 미치는지 설명합니다.
Read the full guide
Settings Selector
이 섹션에서는 촬영 시작부터 포인트 클라우드를 얻을 때까지의 시간 예산에 따라 최적의 카메라 설정에 대한 자세한 지침을 제공합니다. 데이터 전송 및 포인트 클라우드 처리는 PC 사양에 따라 달라지므로, PC 사양도 고려합니다. 좋은 포인트 클라우드를 얻기 위한 3D 촬영 설정과 좋은 컬러 이미지를 얻기 위한 2D 촬영 설정도 다룹니다.
Read the full guide
Optimizing Robot Cycle Times
이 섹션에서는 멀티스레딩을 활용하여 로봇 사이클을 최적화하여 속도를 높이는 방법을 설명합니다. 로봇 동작 스케줄링 및 포인트 클라우드 캡처 및 처리를 통해 픽 포즈를 얻는 모범 사례에 중점을 둡니다. 고정형 및 팔 장착형 어플리케이션 모두 다룹니다.
Read the full guide
참고
이 영상에서는 (디)팔레타이징가 아닌 소포 도입을 보여주지만, 최적화된 로봇 사이클 시간을 보여줍니다.
Production Preparation
다음 섹션에서는 생산을 위해 카메라를 준비하는 데 도움이 되는 머신 비전 프로세스를 다룹니다. 카메라 예열, 현장 검증 및 보정, 그리고 색상 보정(일부는 카메라 배치 전에 수행하는 것이 좋습니다)과 필수적인 프로세스인 핸드-아이 캘리브레이션을 다룹니다. 또한 포인트 클라우드의 다운샘플링, 변환, 그리고 ROI BOX 필터링을 통해 포인트 수를 줄이고 처리 시간을 단축하는 방법도 다룹니다.
Read the full guide

Maintenance
마지막으로, 보전전 관리 섹션에서는 (디)팔레타이징 셀이 최소한의 가동 중지 시간으로 안정적으로 유지되도록 보장하기 위해 권장하는 특정 프로세스를 다룹니다.
Read the full guide
Application Requirements 를 읽으려면 다음을 클릭하세요.