处理强环境光
环境光对于Zivid相机而言是指什么?
Zivid 相机无需除自身投影仪以外的任何外部光源即可获取 3D 和 2D 数据。Zivid 相机生成点云所依赖的信号,正是其投影仪在场景中产生的照度。而外部环境光所产生的场景照度则被视为噪声。点云质量在很大程度上取决于 信噪比 (SNR)。环境光越弱,噪声越低,点云质量就越好。同样的原理也适用于彩色图像:捕获过程中环境光越强,图像中的噪声就越多。
备注
照度的单位为勒克斯 (lx) ,是入射到单位面积表面上的总光功率。光功率的单位为流明 (lm) ,是单位时间内光源发出的可见光总量的量度。
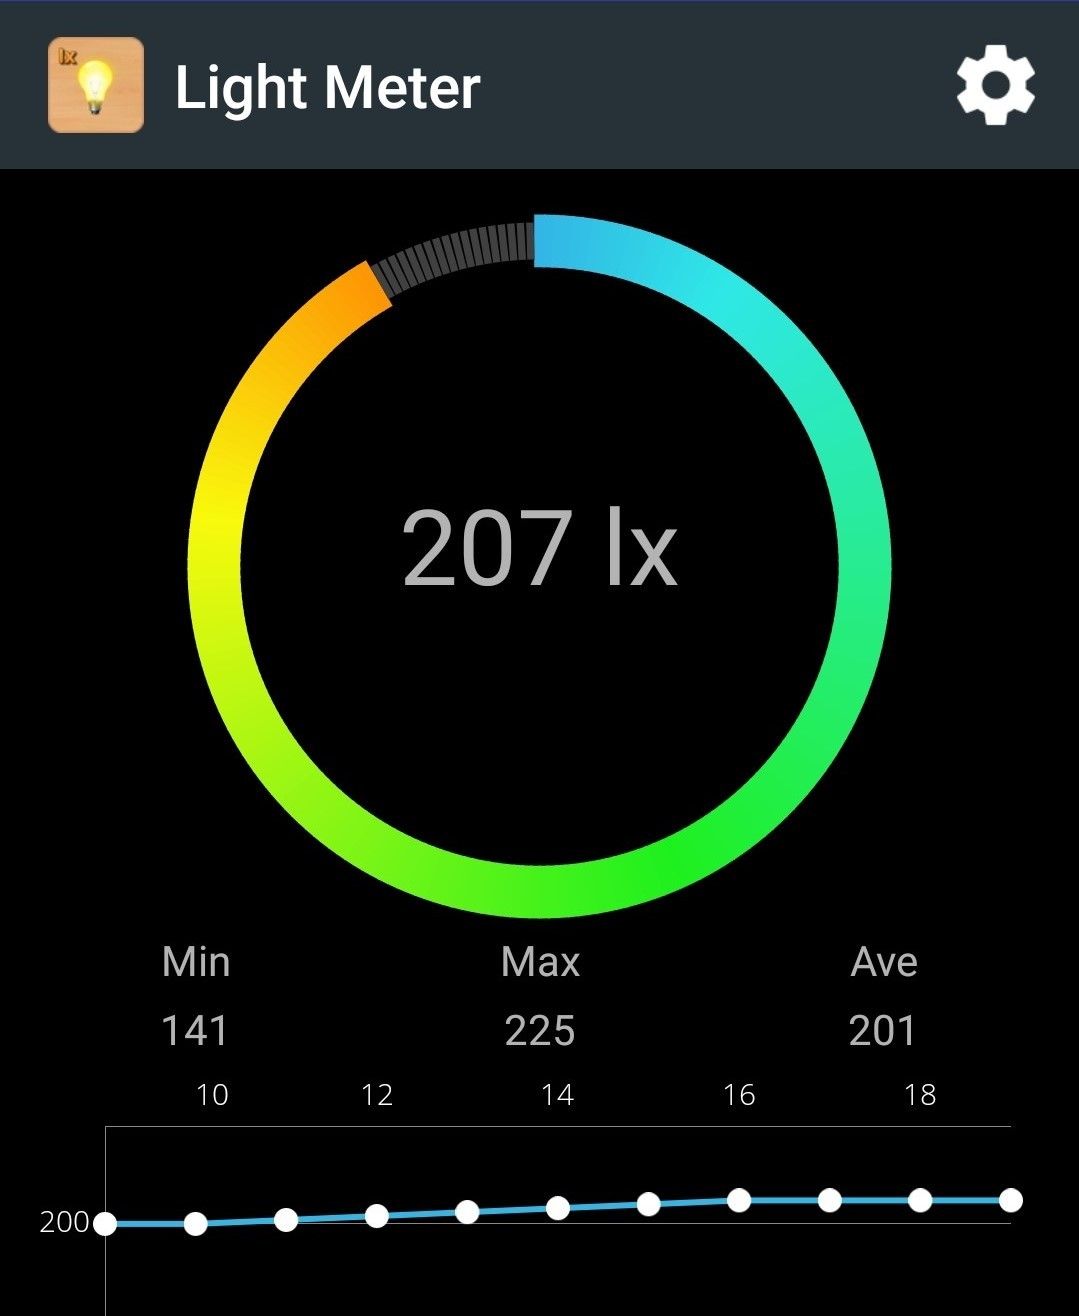
请查阅我们的 datasheets ,以根据场景的照度测量结果检查预期的噪声水平。
What is the typical operating range for ambient light?
The upper limit for ambient light that we commonly use for testing is approximately 1500-3000 lux, which covers typical industrial automation environments. We measure by positioning the LUX meter across different areas of the camera's FOV at the imaging distance (the surface of the scene), and we take the maximum value as the ambient light level. Above this range, expect degrading SNR and point cloud quality.
Direct sunlight (32,000-100,000+ lux) is not feasible in most use cases. Preventing ambient light from reaching the scene is required.
如何防止环境光造成影响?
处理环境光的最佳方法是消除它。因此,请关闭Zivid相机附近所有不必要的光源。如果很难或不可能移除光源,请通过在场景周围放置挡光板来防止它照射场景。您不需要使用金属遮挡物,深色的窗帘就足够了。
如何减轻环境光的影响?
如果无法合理阻止外部光源照亮场景,请遵循以下准则以尽量减少其影响。
- 选择合适的相机
Zivid 3 受环境光影响最小,这得益于其投影仪比 Zivid 2+ 强大得多。
Zivid 2+ 得益于更强的投影仪性能, 相比 Zivid 2 在抗环境光干扰方面具有更高的鲁棒性。
- 一般建议
获取正确的曝光 以获得良好的点云。
- 采集设置
- Projector Brightness(投影仪亮度)
通过将投影仪亮度设置提高到最大值来增加信号强度。这会增加SNR。
- Gain(增益)
通过将增益设置到最小值 (1.0) 来最小化噪声影响。增益会将噪声与信号一起放大,这不是希望在此场景中发生的情况。
- Aperture/f-number
如果您的相机支持,请在设置光圈/f-值时,同事考虑 焦深 。
- Exposure Time(曝光时间)
通过增加曝光时间来补偿增益和光圈参数值的降低。
- Sampling::Pixel
For 2 M70/L100 and 2+ M60/M130/L110, capturing with a single color improves ambient light resiliency due to narrow band; therefore, set
Settings::Sampling::PixeltoblueSubsample2x2.
- Sampling::Color
对于 Zivid 3,使用
rgbStrongAmbientLight颜色模式可以提高彩色图像质量,尤其是在远距离和强环境光条件下。
如果您不知道如何手动配置设置,请按照 调整合适的曝光以获取好的点云 操作。
- 过滤器
- Noise Filter(噪声过滤器)
根据您的应用需求微调 Noise Removal 阈值。您可以使用高阈值来仅保留高置信点。启用噪声抑制过滤器以抑制环境光中的噪声,但请注意平滑效果。如果您无法获得足够的分数,请启用 Noise Repair 过滤器。如果这还不够,您可以将 Noise Removal 阈值设置得较低以允许更多点。当环境光的点云中的噪声很大时,这是必要的。
- Gaussian Smoothing(高斯平滑)
如果您的应用不需要高精度的点而只需要光滑的表面,请使用高斯滤波过滤器来抑制噪声并将点与网格对齐。
- Hole Repair Filter(空洞修复过滤器)
如果由于环境光而导致小部分区域出现点缺失 的问题,则可以使用空洞修复过滤器来填充这些点。
- HDR
以相似或相同的曝光进行HDR采集以改善SNR。阅读更多有 关 平均技术 的信息。
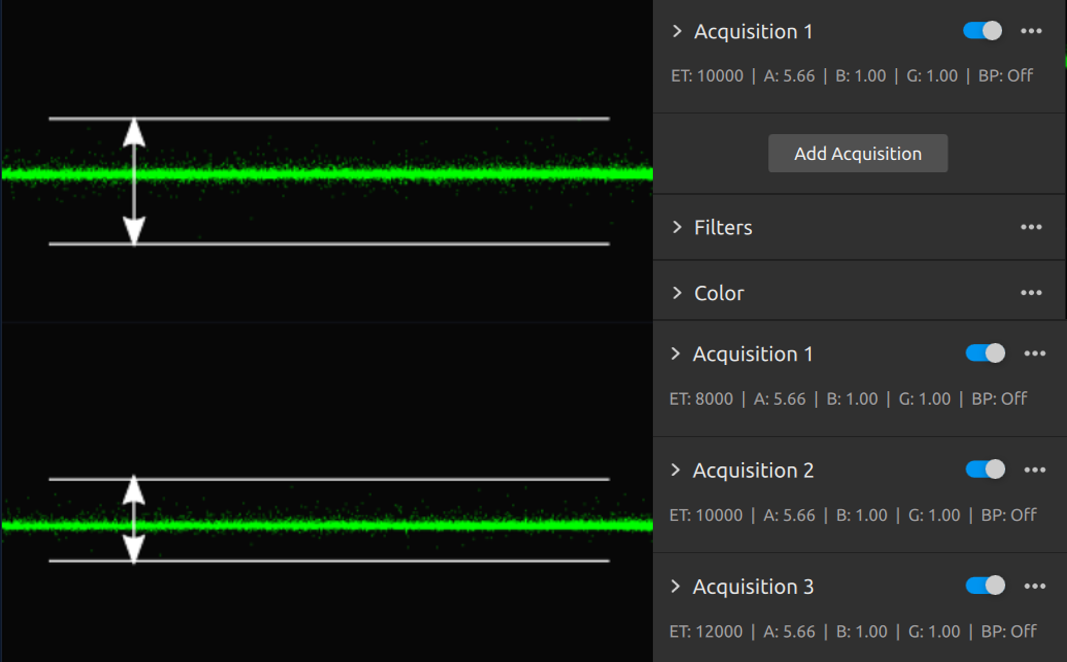
- 物理设置
将相机移动至距离场景更近位置。 投影仪的发光功率是有限的, 而场景的光照度取决于投影仪离场景的距离。 距离越近,信号越强,而来自环境光的噪声保持不变。
A strong and focused light, such as a spotlight above the bin, can also reflect straight into the camera and saturate the sensor. This causes blooming and bright spots in the 2D image. Remember that Zivid cameras need no additional light source; if such a light is not required, the simplest fix is to remove it. If it must stay, do not mount the camera where it looks straight into the reflection, and slightly move or tilt the camera so the reflection falls outside its field of view.
进一步阅读
继续阅读下一个主题: Dealing with Smooth (Insufficiently Sharp) 3D Edges 。
版本历史记录
SDK |
变更 |
|---|---|
2.17.0 |
增加了对 Zivid 3 XL250 和 |