ロボットへの取り付け
すべての Zivid 3D カメラモデルは、Zivid オンアームマウントを使用してロボットに取り付けることができ、オプションの Zivid オンアームマウント エクステンダーも使用できます。
Zivid オンアームマウント
Zivid On-Arm Mount は、産業用ロボットおよび協働ロボットに Zivid カメラを取り付けるためのマウントです。Zivid 2 および Zivid 2+ モデルは、コンパクトなサイズ、軽量性、キャプチャ速度、そして特殊な視野により、オンアームマウントに特に適しています。
Zivid オンアームマウントを選ぶ理由
軽量
Zivid オンアームマウントは軽量設計で、ロボットアームの可搬重量への影響を小さく抑えます。これは協働ロボットや小型産業用ロボットで特に重要です。結果として、より重いツールやグリッパーの使用、システムのペイロード最大化に貢献します。
モジュール性
1 つの Zivid オンアームマウント カメラブラケットが全カメラモデルに適合し、完全な分解なしでカメラの交換が可能です。
ケーブルマネジメントの統合
Zivid オンアームマウントはカメラ側にストレインリリーフを備え、ケーブルの絡み発生時にもコネクタを保護します。カメラ背面または左右いずれにも取り付け可能で、設置シナリオに柔軟に適応します。
オクルージョンの抑制
2 種類の Zivid オンアームマウント カメラブラケットにより、フラットまたは 15 度傾斜の取り付けを選択でき、カメラの視野を遮る大型グリッパーにも対応します。
柔軟性と干渉回避
薄型設計により、他物体との干渉リスクを低減し、グリッパーやロボットアームのクリアランスを確保します。エクステンダーの追加と柔軟な構成により複数の取り付け姿勢が選べ、カメラブラケットは 2 方向の取り付けが可能です。これにより大型グリッパーを避け、複雑な軌道でもヘッドルームを確保して自己干渉を防止できます。傾斜ブラケットを後方向きに取り付けるとグリッパー側をより見やすくなり、必要なロボット動作を減らせる場合があります。
適応性
Zivid オンアーム マウントには複数のバリエーションがあるため、さまざまなロボットをサポートします。さらに、モジュラー設計により、より多くのロボットに適合するようにアダプターを簡単にカスタマイズできます。
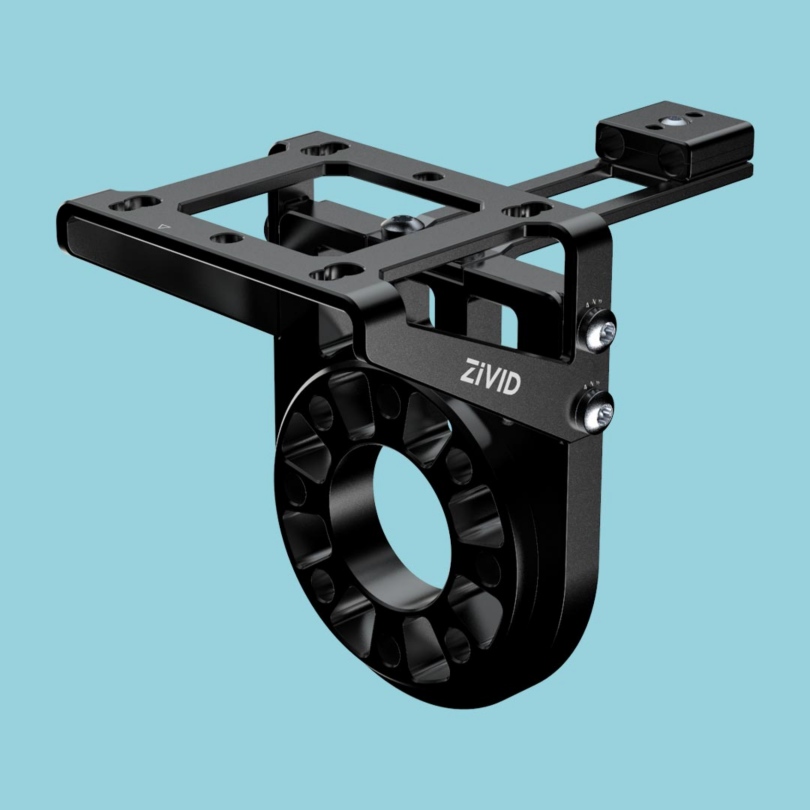
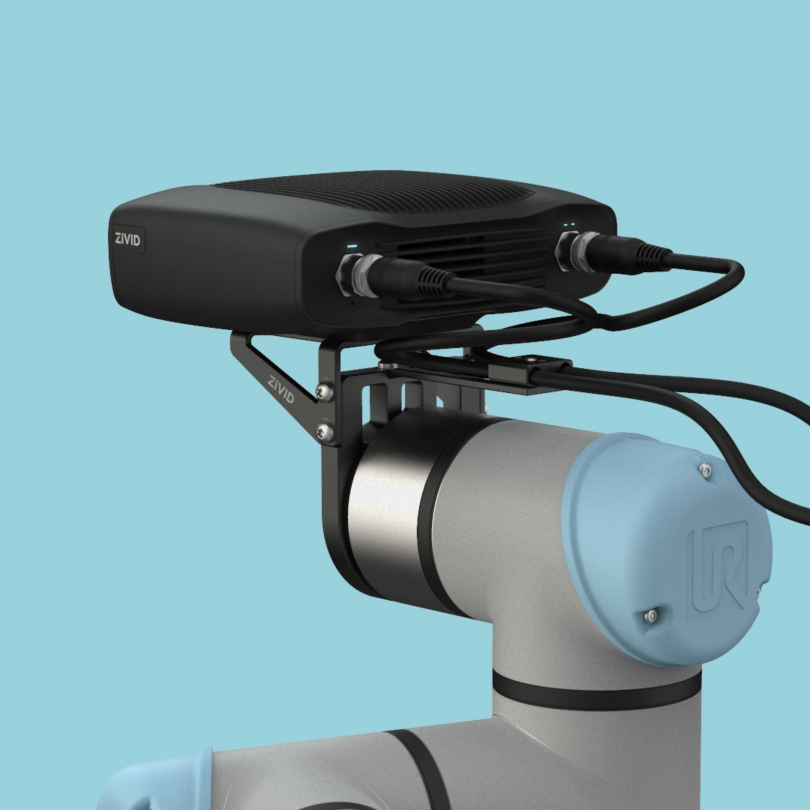
Zivid オンアーム マウントのバリエーション
Zivid オンアーム マウントには 4 つのバリエーションがあります。
- ZVDA-MNT-OA111
ストレートカメラブラケット
ISO 9409-1-50-4-M6(UR、Omron、Doosan など)に対応したフランジアダプター
- ZVDA-MNT-OA121
カメラ ブラケットの 15 度の傾斜 (オクルージョンを引き起こす可能性のあるグリッパーを使用する場合に推奨)
ISO 9409-1-50-4-M6(UR、Omron、Doosan など)に対応したフランジアダプター。
- ZVDA-MNT-OA211
ストレートカメラブラケット
ISO 9409-1-63-4-M6(安川電機、川崎重工 など)に対応したフランジアダプター
- ZVDA-MNT-OA221
カメラ ブラケットの 15 度の傾斜 (オクルージョンを引き起こす可能性のあるグリッパーを使用する場合に推奨)
ISO 9409-1-63-4-M6(安川電機、川崎重工 など)に対応したフランジアダプター
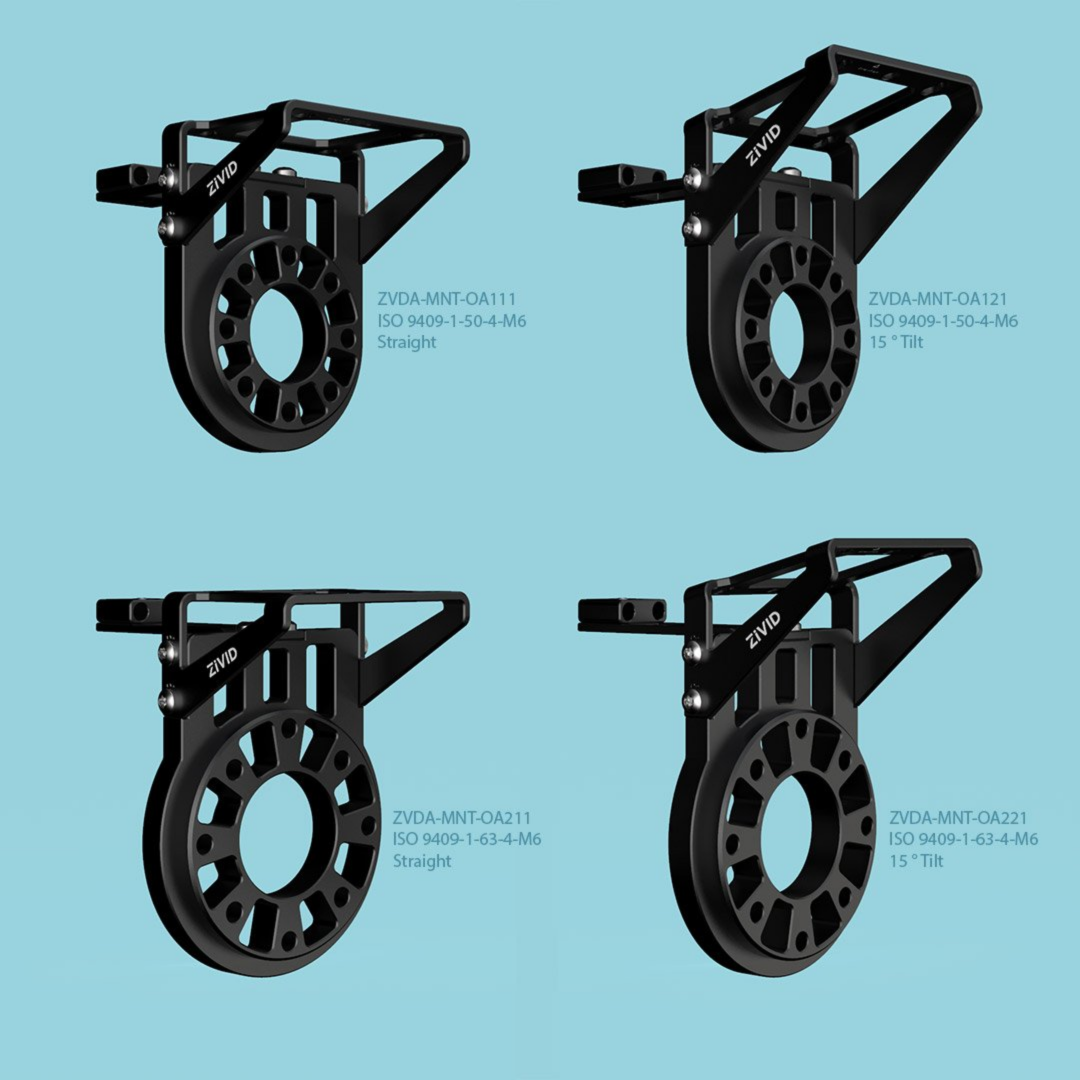
PDF のデータシート/ユーザーガイドおよび CAD ファイルは Accessories Downloads に掲載しています。
Zivid オンアームマウント エクステンダー
Zivid On-Arm Mount Extender は取り付けの柔軟性を高める別売(オプション)製品です。
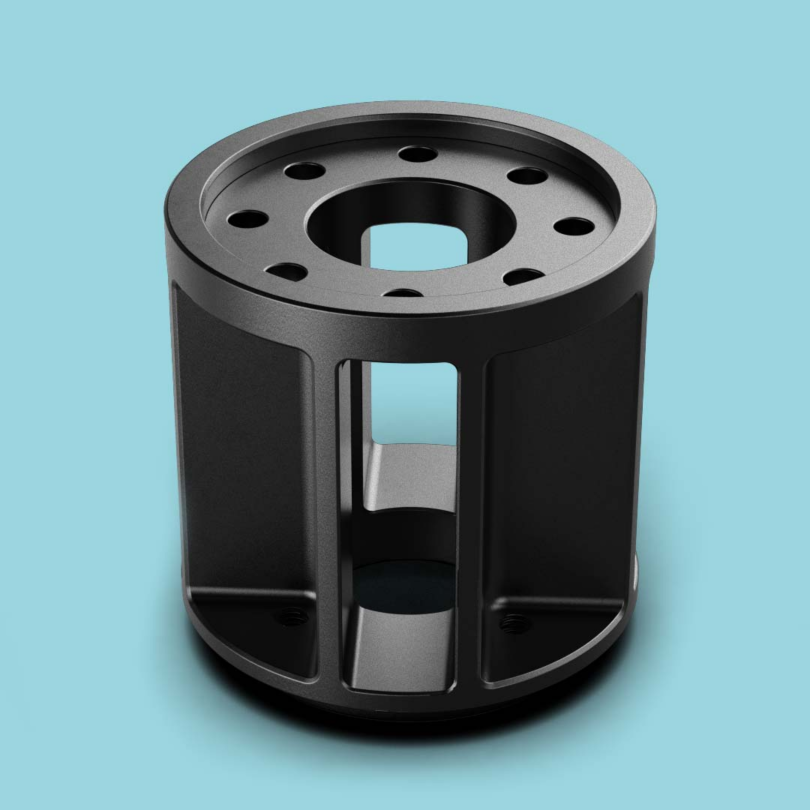
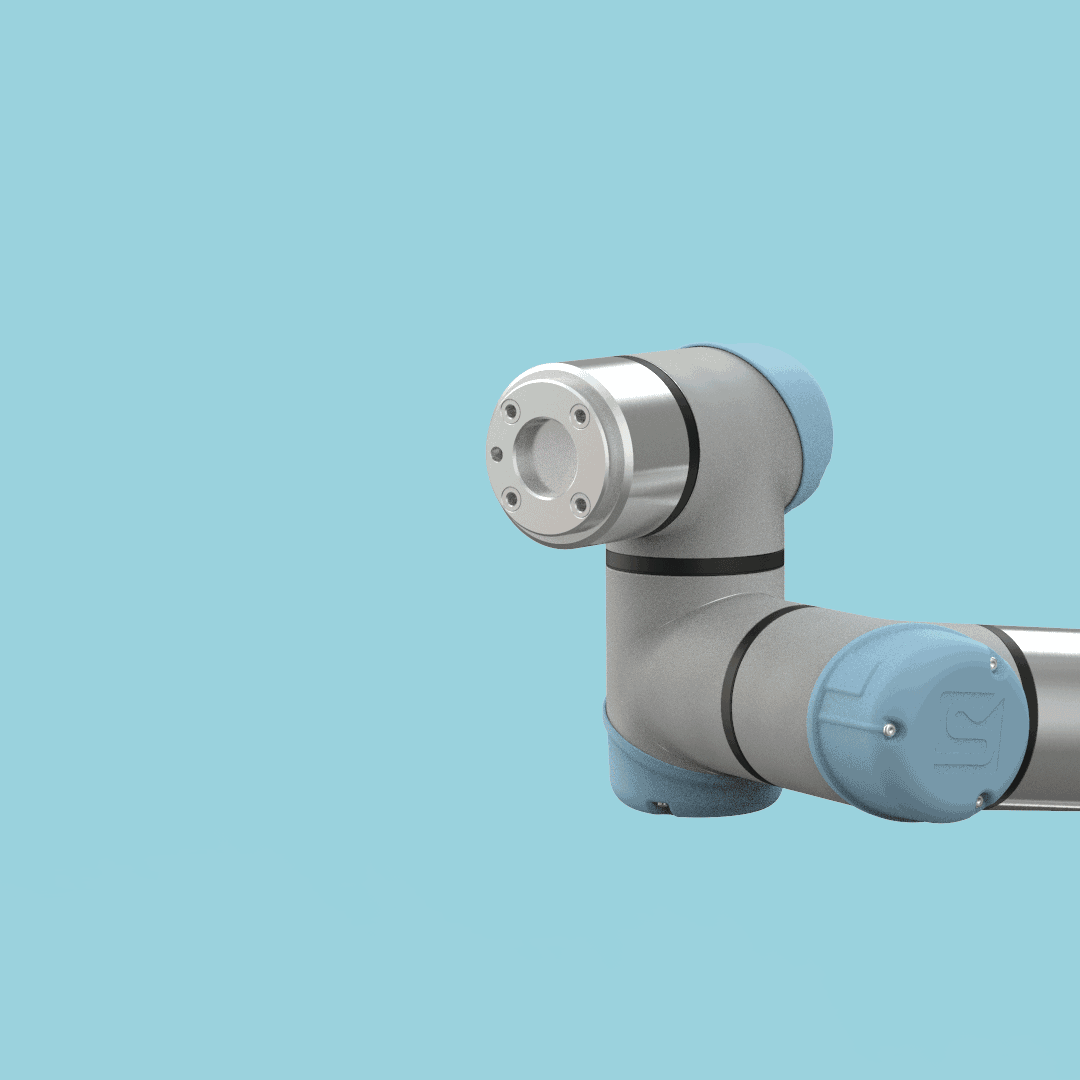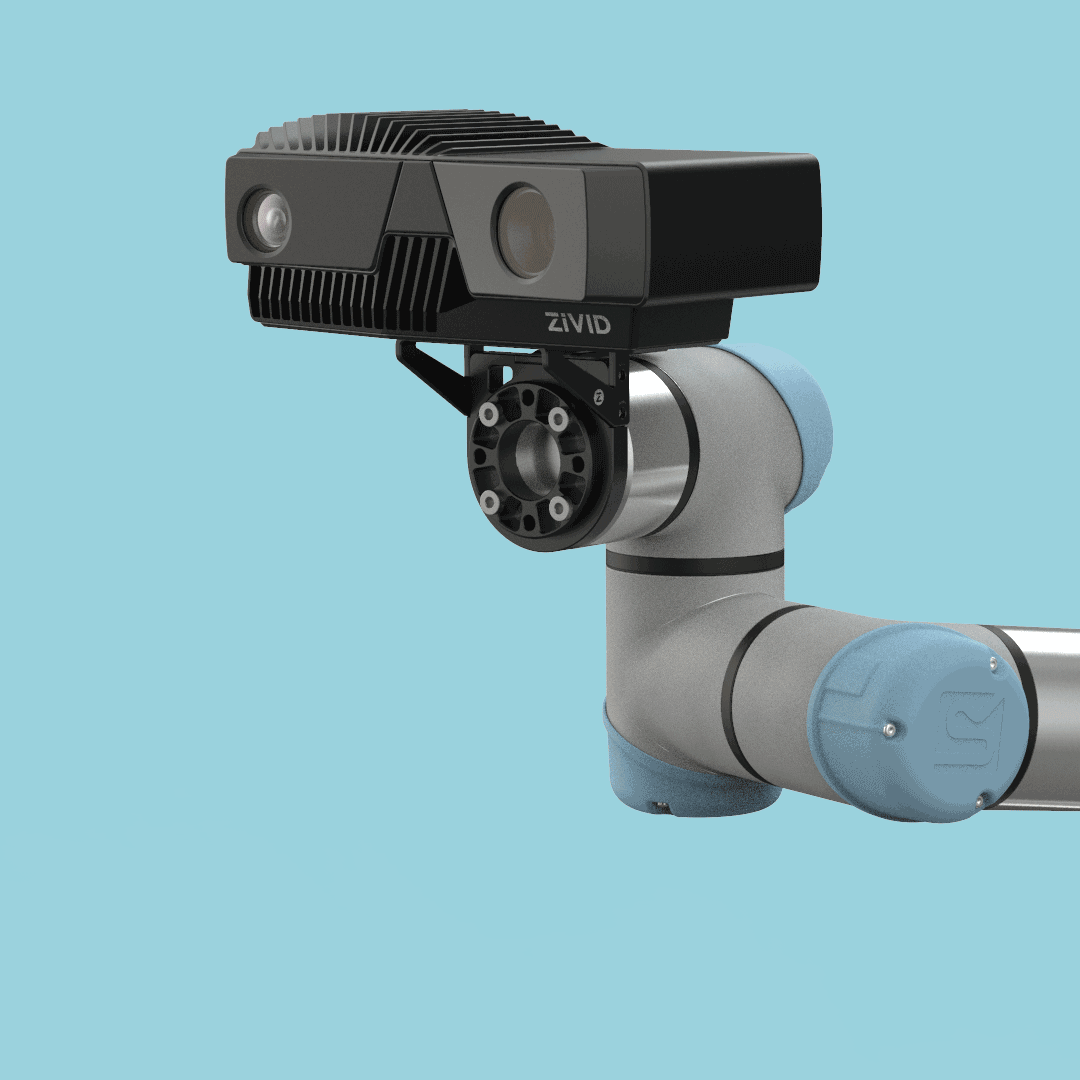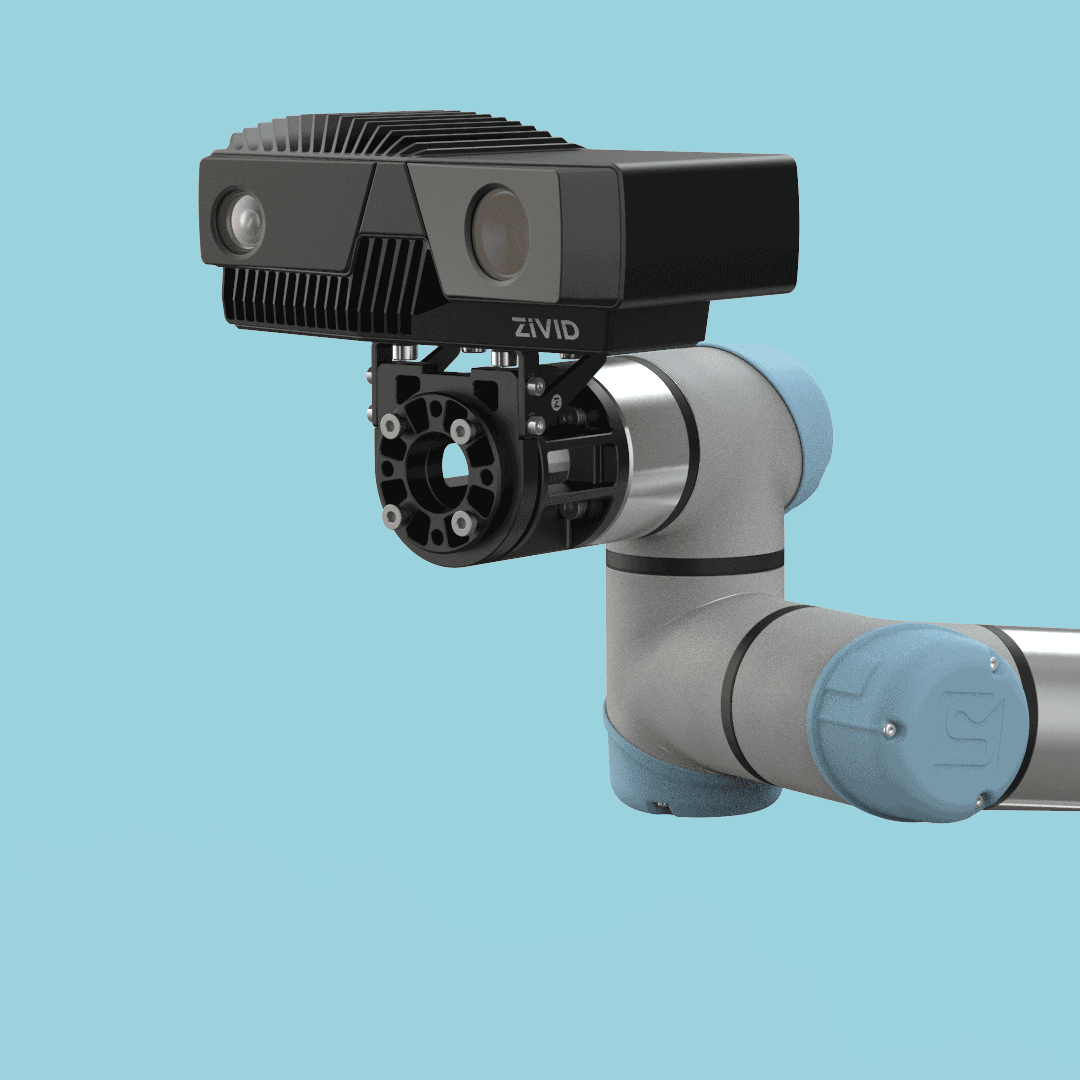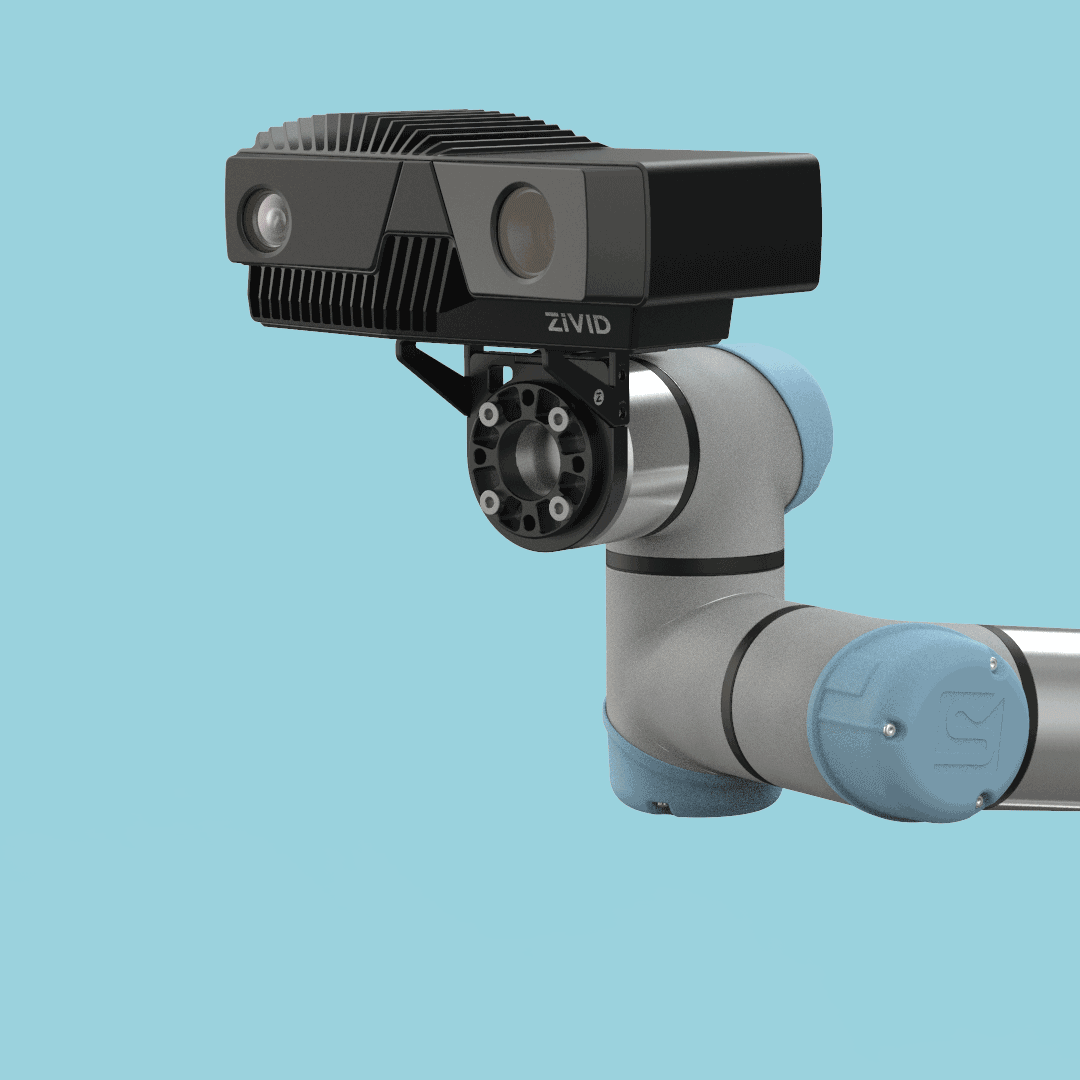
Zivid オンアーム マウント エクステンダーのバリエーション
エクステンダーには 2 つのバリエーションがあります。
- ZVDA-MNT-OA01E
ISO9409-1-50-4-M6 フランジ(UR、Omron、Doosan など)に対応
- ZVDA-MNT-OA02E
ISO9409-1-63-4-M6 フランジ(安川電機、川崎重工 など)に対応
データシートは Accessories Downloads に掲載しています。
取り付け手順
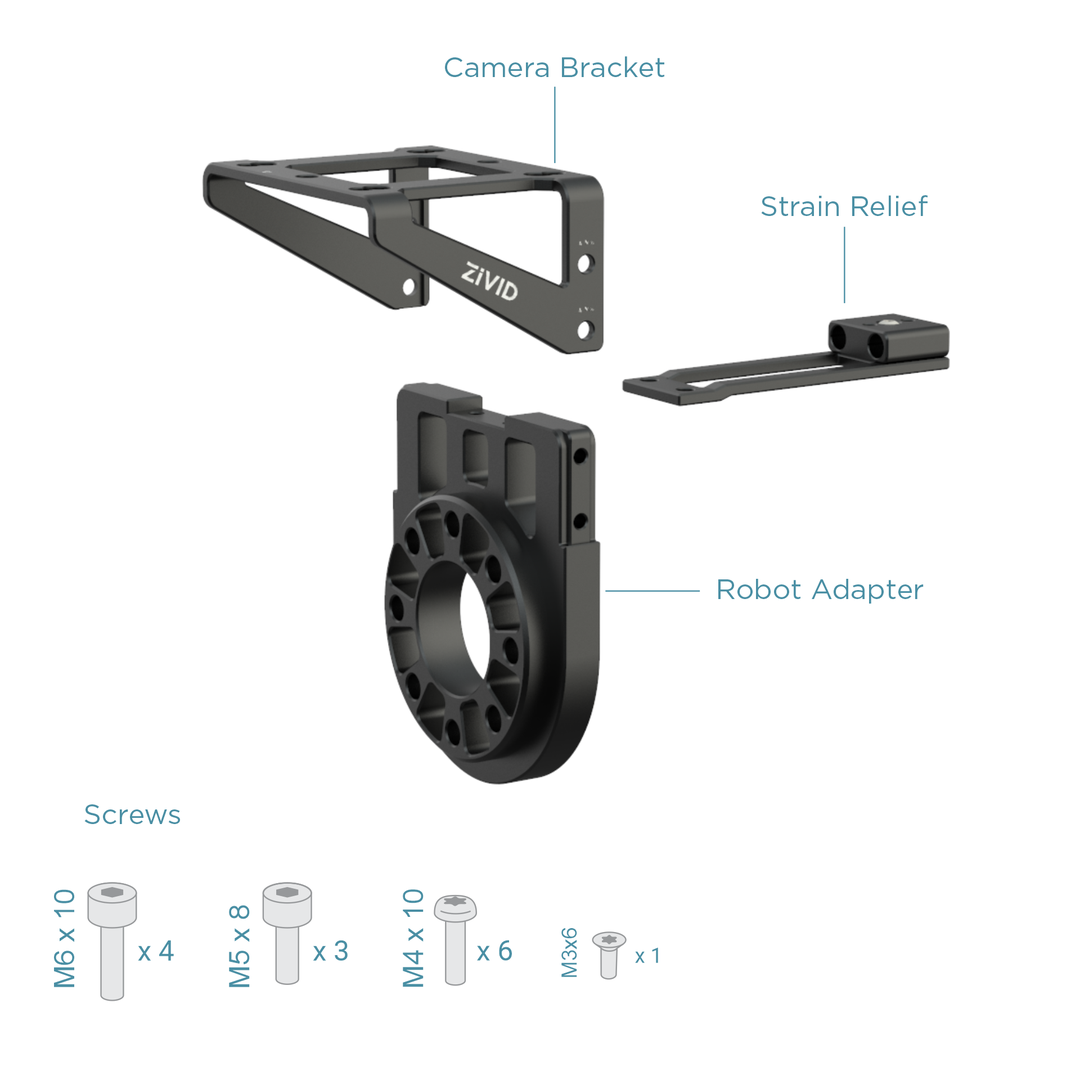
同梱物にはカメラブラケット、ケーブル管理用ストレインリリーフ、ロボット用フランジアダプター、取り付け用ねじが含まれます。
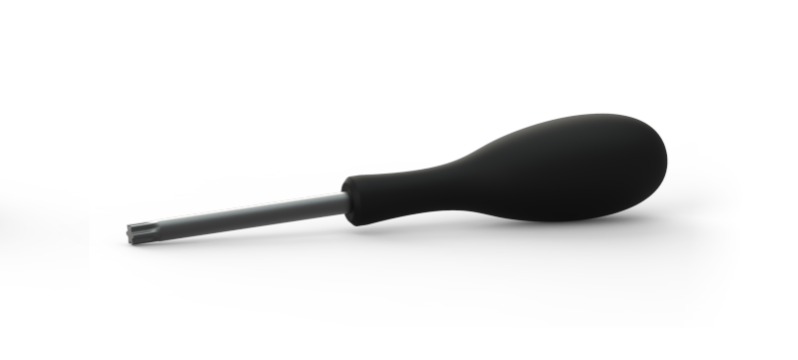
設置には以下の工具が必要です。
トルクス T20/T25/T30
ロボットアダプターとエクステンダー
オプションのエクステンダーはロボットアダプターの後ろまたは前に取り付けることができます。カメラをグリッパーから遠ざけるために前に設置すると、ピッキング中にビンの端などに衝突するリスクが最小限に抑えられます。ロボット アダプターの後ろにエクステンダーを取り付けることは、一部のロボットでのロボットの自己衝突のリスクを軽減するのに適しており、優れたケーブル管理オプションも提供します。
以下のねじおよびダウエルピンの深さは Zivid による推奨値です。推奨されるねじの種類、トルク値、穴の深さはロボットによって異なるため、取り付け前に必ずお使いのロボットのドキュメントを確認してください。
どのマウントコンポーネントをロボットフランジに固定する場合でも、4 本のねじで取り付けてください。ステンレス鋼製(A2 または A4)のねじの使用を推奨します。エクステンダーにはステンレス鋼製の取り付けねじが付属していますが、オンアームマウントには取り付けねじは付属していません。
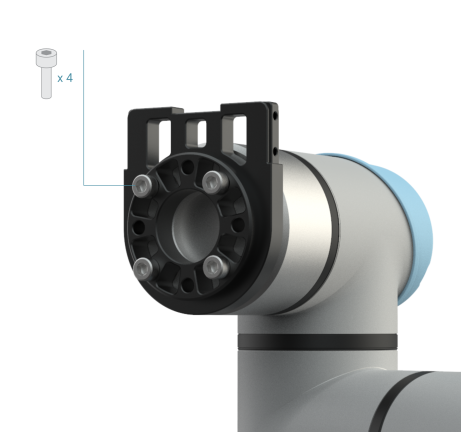
ロボットアダプターにより、ねじに必要な長さが 12.5 mm 追加されます。ねじの深さは通常約 5 mm が適切です。
柔軟性向上のためにエクステンダーを追加できますが、ロボットの可搬重量に留意し、偏心ペイロードによる慣性力を過小評価しないでください。
位置決めダウエルピン
オンアームマウントをロボットフランジに固定する際は、h 公差のダウエルピンの使用を推奨します。
警告
m 公差の位置決めピンは使用しないでください。固着するおそれがあります。
エクステンダーをロボットアダプターの後ろに取り付ける場合は、エクステンダーとロボットフランジを接続するために Ø6 mm のダウエルピンを使用してください。ダウエルピンがエクステンダーに 6 mm の深さまで入るようにしてください。ロボットフランジに入れるには、通常 10 mm の長さのダウエルピンが適しています。
エクステンダーをロボットアダプターの前方に取り付ける場合、貫通させる必要があるため位置決めダウエルピンの長さは 20〜22 cm が必要です。
エクステンダーを使用しない場合は、ダウエルピンがロボットアダプターに 5 mm の深さまで入るようにしてください。
Tip
ロッキングダウエルピンにより、マウントを再組立てする際の高い再現性が確保され、大きな振動や機械的応力下でも隣接するコンポーネントが経時的にずれることがありません。
ストレインリリーフ
ストレインリリーフは下図のとおり取り付けてください。
注釈
ケーブルクランプをグリッパー側に向けた前向きの取り付けも可能です。
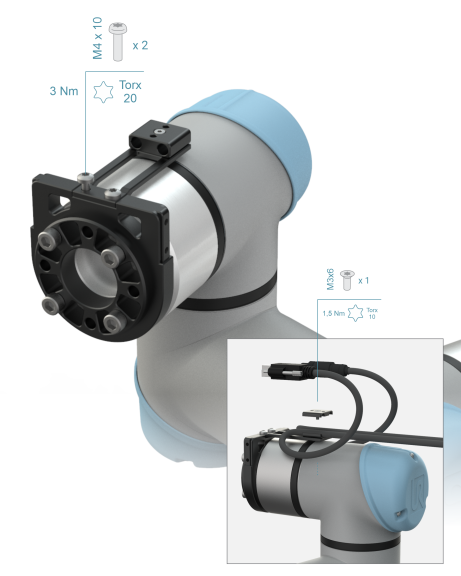
Tip
ストレインリリーフは、ケーブルが絡んだ際にコネクタへ直接力が加わるリスクを低減し、物理的損傷を防ぎます。絡みによる不要な力をロボットアーム側へ逃がすことで、動作停止の猶予も生まれます。併せて Igus Cable Management Solutions など適切なケーブル管理も導入してください。
カメラブラケット
カメラブラケットを取り付けます。
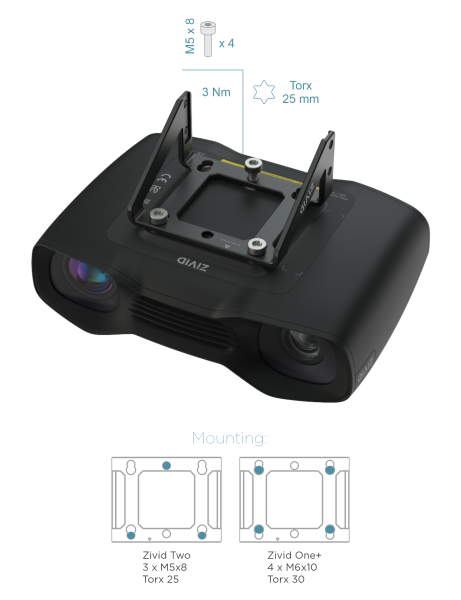
注釈
カメラ取付ブラケットは左右対称のため、後方(カメラブラケットの矢印を後ろに向けた状態)での取付も可能です。これにより、グリッパーとカメラの間により多くのスペースが残ります。
カメラブラケットをロボットアダプターのレール上にスライドさせて、カメラを取り付けます。
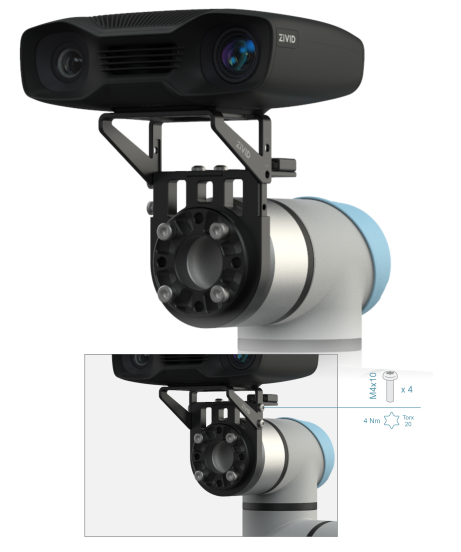
Tip
ネジの緩みを防ぐ安全性を高めるために、ロックタイト (紫または青) とノルトロック ワッシャーの使用をお勧めします。通常の平ワッシャーは振動の防止には役立ちませんが、特定のコンポーネントに入るネジの正しい深さを確保するのに役立ちます。
ケーブルの配線と長さ
カメラとストレインリリーフの間のケーブルは比較的緩めに保ち、コネクタに継続的な静的曲げ力やねじれ力がかからないようにしてください。これらの力は経時的にコネクタを損傷させます。カメラから出たケーブルがストレインリリーフコンポーネントに入る前に、小さなループを作ってください。
ケーブルをストレインリリーフに直接通して配線する場合は、カメラとストレインリリーフコンポーネントの間に 20〜30 cm のケーブル長を残すことを推奨します。
別案として、Zivid Mount Extender 側面の開口部からケーブルを配線する方法もあります。その場合はカメラ〜ストレインリリーフ間の余長を 30〜40 cm としてください。
ケーブルの取り付け
ケーブルを取り付け、ストレインリリーフに通してください。ケーブルクランプは直径 5〜7 mm のケーブルに対応します。
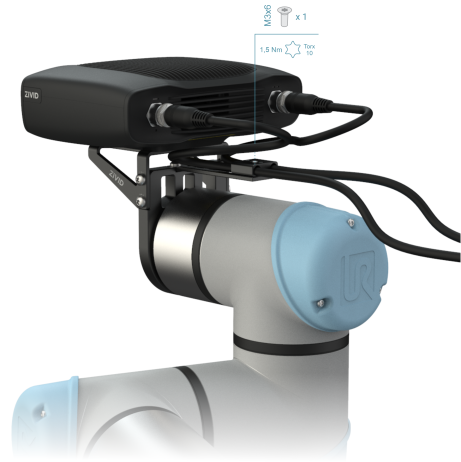
注釈
Zivid オンアームマウントのストレインリリーフは Zivid 純正の電源およびデータケーブル向けに設計されています。より太い他社製やカスタムケーブルも使用可能ですが、その場合はケーブルクランプではなく結束バンドでストレインリリーフに固定してください。
警告
Zivid 純正以外のケーブルの使用は推奨していません。
コネクタの推奨事項
Tip
90 度角のコネクタを備えた Power and Ethernet cables は Zivid オンアームマウントとの相性が良好です。下向きに配線でき省スペースなため、ストレートよりも絡みのリスクが低く安全です。
注釈
Zivid オンアームマウントのストレインリリーフは、前後いずれの向きで取り付けたフラット/傾斜ブラケットでも使用可能です。ただし後方向きではケーブルクランプのねじにアクセスできません。代替として、ストレインリリーフをオンアームマウント側面に取り付ける方法もあります。
PC 側でもコネクタ/ポート損傷防止のため、何らかのストレインリリーフ対策を施すことを推奨します。
追加の衝突保護として、保護ハウジング により、衝撃によるカメラおよびケーブルの損傷リスクを低減できます。
オンアーム取り付けカメラシステムで発生しがちな衝突、ケーブルの張力、振動などの一般的な問題を回避するためのガイドラインについては、ロボットの取り付けに関する機械的考慮事項 を参照してください。
三脚への取り付け について引き続きお読みください。