ロボットの取り付けに関する機械的考慮事項
導入
When mounting a camera on a robot arm, choose a mount, cable management system, strain relief, and protective housing that address cable entanglement, vibration, and collision risk.
This article summarizes potential unwanted situations that may occur with on-arm mounted camera systems and provides guidelines and precautions to reduce the chances of these situations. It presents mechanical considerations and suggestions on design criteria to address particular challenges and minimize undesirable behavior.
この記事では、このトピックに関する私たちの考えを共有し、アクセサリーをデザインする際に私たちが重視していることに焦点を当てています。
ケーブルのもつれ
カメラケーブルが絡まるとコネクタに力が加わり、コネクタが破損する場合があります。最悪の場合、コネクタが内部 PCB から破損し、カメラに重大な損傷を与える可能性があります。
周期的な動的負荷はハンドアイ校正に影響を与え、アームマウントのネジが緩む可能性があります。このような外乱によって時間の経過とともに歪みが生じると、材料の疲労によりコネクタが損傷する可能性もあります。
したがって、ケーブルが絡まるリスクを最小限に抑えるために、設置面積が小さく、ストレインリリーフを備えたアームマウントとケーブル管理システム (CMS) を使用することが重要です。
マウント
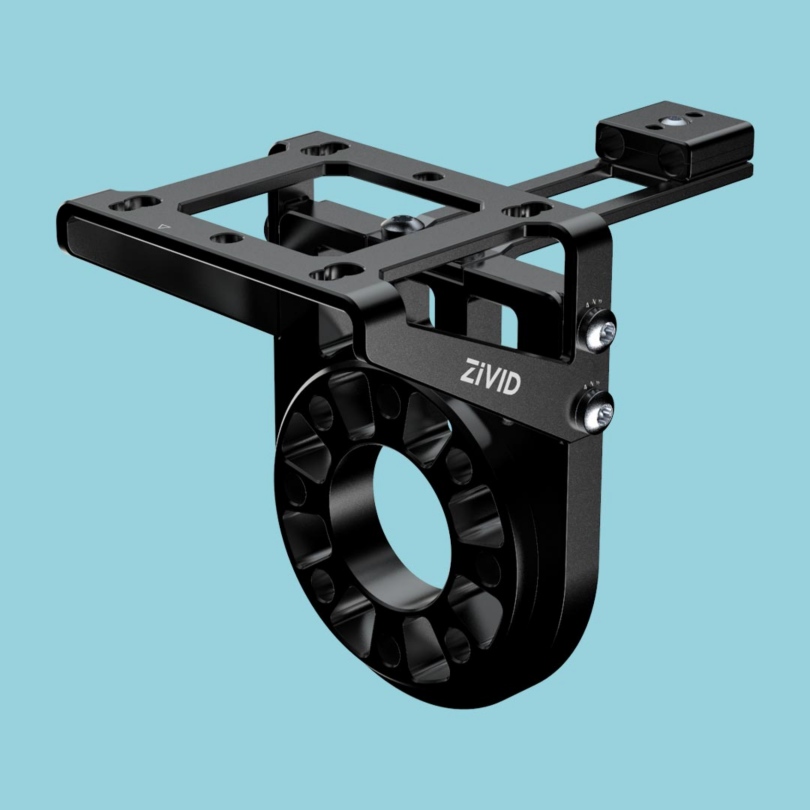
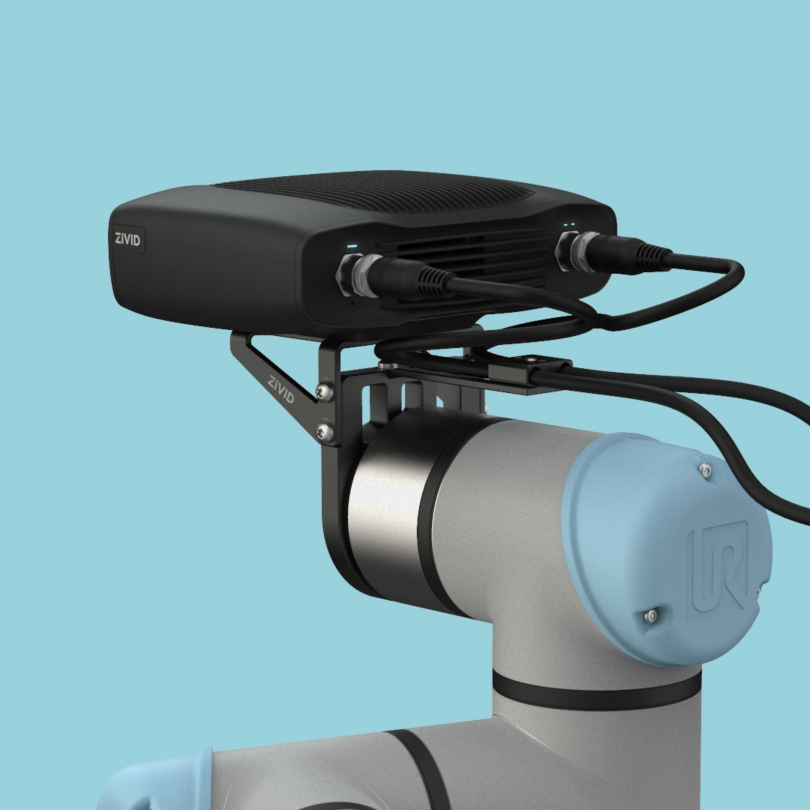
A mount for attaching the camera to industrial and collaborative robots is a crucial piece of equipment for robot-mounting. The most important requirements for an on-arm mount are sturdiness, vibration damping, being lightweight and low profile, modularity, integrated cable management, occlusion prevention, collision prevention, adaptability, and user-friendliness.
頑丈さ
マウントは剛性が高く、堅牢で、耐久性が高い必要があります。ロボットの動作によってマウントが振動したり、ずれたりすることがあってはなりません。ネジでコンポーネントを固定するすべての接続にも同じことが当てはまります。そうしないと、ロボットが停止したときにカメラがまだ動いている可能性があり、キャプチャ中の動きが不適切な点群になります。
振動
ロボットによる研削や研磨など、振動の大きい用途でカメラを取り付ける場合は、適切なマウントの選択に特に注意が必要です。 Zivid は、ゴム製ガスケット、グロメット、振動吸収マウントなど、カメラが受ける振動レベルを低減する制振技術を組み込んだマウントを推奨しています。カメラへの負荷をさらに軽減するために、カメラはロボットの手首にできるだけ近づけ、ロボットツールからはできるだけ離して取り付けてください。
軽量
マウントは軽量であり、ロボットアームの搭載能力に与える影響が少ないように設計されている必要があります。これは、協働ロボットや小型産業用ロボットにとって特に重要です。軽量マウントにより、より重いツールやグリッパーを使用し、システムから可能な限り最大のペイロードを得ることができます。
ロープロファイル
マウントは、衝突のリスクを最小限に抑えるのに十分な低さであると同時に、カメラの視野内にグリッパーが入るリスクを軽減するのに十分な高さである必要があります。コンパクトで比較的小さな体積を占める必要があります。
モジュール性
カメラを新しいモデルまたは別のモデルに交換する場合があるため、マウントは複数のカメラモデルに適合する必要があります。これには、複数の交換可能なカメラブラケットを備えたモジュラーマウント設計が適しており、それぞれが 1 つのカメラモデルに適合するように作られています。モジュール式なので、完全に分解せずにカメラを交換することもできます。
統合されたケーブル管理
マウントのカメラの裏側にストレインリリーフが付いていると、ケーブルが絡まった場合にコネクタを保護できるので便利です。ストレインリリーフは背面または両側に取り付けることができるため、それぞれの固有の取り付けシナリオに適応できます。
閉塞防止
マウントはグリッパーがカメラの視界を遮らないようにする必要があります。利用可能なグリッパーが多数あるため、1 つのオプションは、用途に基づいて選択する複数のカメラブラケット (平面および傾斜など) を備えたモジュラーマウントを用意することです。
柔軟性と衝突防止
他の物体との衝突のリスクを軽減し、グリッパーとロボットアームに適切なクリアランスを提供するために、マウントは薄型である必要があります。カメラは大きなグリッパーを避け、困難なロボットの動きに対するヘッドルームを確保して、自己衝突を防ぐ必要があります。一部のアプリケーションでは、カメラをグリッパーの方に向けることが適しており、必要なロボットの動作が軽減される可能性があります。さまざまな要件を満たす実用的なソリューションは、複数の取り付けポーズで柔軟な構成を可能にするエクステンダーを使用したモジュラー取り付けです。
適応性
マウントは、さまざまなベンダーのさまざまなロボットをサポートする必要があります。メカニカルインターフェース規格は複数あるため、ソリューションの 1 つは、さまざまなロボット規格に対応するアダプターのバリエーションを備えたモジュラーマウントです。新しいロボットと互換性を持たせるためにマウントを簡単に調整できることも利点であり、カスタマイズの容易さもモジュラー設計のもう 1 つの利点です。
使いやすさ
マウントは、組み立ての容易さを考慮して設計する必要があります。インストール手順は直感的で簡単である必要があります。
推奨事項
We recommend using Zivid On-Arm Mount since it meets all the sturdiness, vibration-damping, weight, profile, modularity, cable-management, occlusion-prevention, collision-prevention, adaptability, and user-friendliness requirements described above.
ケーブル管理システム
ケーブル管理システム (CMS) は、ケーブルが絡まるリスクを最小限に抑えるため、ロボット搭載アプリケーションには不可欠です。多軸ロボット用のケーブル引き込みシステムを使用すると、不要なケーブルループを防ぐことができます。
推奨事項
ロボットやアプリケーションに適した CMS の選択をサポートしてくれる CMS の専門家 (例: Igus Cable Management Solutions) を見つけることをお勧めします。
ストレインリリーフ
ストレインリリーフは、ケーブル接続自体からの応力を緩和して断線を防止するケーブル用治具です。これは通常、コネクタがケーブルと接触するコネクタの基部近くにあります。ストレインリリーフは、ケーブルが絡まった場合に、ケーブルコネクタに直接力が加わって物理的に損傷するリスクを最小限に抑え、カメラコネクタを保護します。ストレインリリーフコンポーネントは、ケーブルの絡みから生じる不要な力をロボットアームに流し、動きを止める機会を与えます。ストレインリリーフがないと、力はコネクタとカメラを介して伝達されます。
優れたストレインリリーフとは何ですか?
ストレインリリーフは、ケーブルが絡まった場合にある程度の力を吸収する必要があるため、ある程度の柔軟性が必要です。ストレインリリーフが完全に硬い場合、ロボットが停止する前にケーブルが損傷します。一方で、柔軟性が高すぎると、ロボットが停止信号を受け取るのが遅すぎます。

推奨事項
カメラブラケットの裏側にストレインリリーフコンポーネントが取り付けられた Zivid On-Arm Mount の使用をお勧めします。また、コネクタやポートの損傷を防ぐために、 PC 側に追加のストレインリリーフを行うことをお勧めします。
ストレインリリーフとケーブル管理システムの統合
ストレインリリーフを CMS と適切に統合することが重要です。
Zivid On-Arm Mount のストレインリリーフは、通常、カメラとストレインリリーフ間のケーブル長を最小限に抑えるために、カメラのすぐ後ろに配置されています。そのため、ケーブルをロボットフランジの上に出力する CMS を使用することをお勧めします。これにより、ストレインリリーフと CMS 間のケーブル長も最小限に抑えられます。
別の解決策は、 CMS とストレインリリーフをロボットフランジの側面で接触させることです。その場合、ストレインリリーフをアームマウントの側面に取り付けることができます。 Zivid On-Arm Mount もこれをサポートしています。
ケーブル
ケーブルはマシンビジョンおよびロボット工学アプリケーション向けに特別に設計され、柔軟性と堅牢性の要件を満たし、ねじれ、曲げ、引っ張り力のテストを受ける必要があります。ケーブルの機械的信頼性試験レポートを提供する必要があるのは一般的です。

ケーブルはロボットに取り付けられているため、大きな動きにさらされます。さらに、ケーブルはストレインリリーフへの固定を確実にするために曲げたりねじったりすることがよくあります。したがって、ケーブルには、ケーブルの柔軟性を表すパラメータである静的半径と動的半径が十分に小さい必要があります。
また、ケーブルは動作中にさまざまな力や表面摩擦にさらされるため、耐久性も必要です。同じ理由で、ケーブルコネクタは堅牢で工業用グレードのものでなければなりません。
ケーブルの長さはアプリケーションに適している必要があり、さまざまなオプションがあると便利です。一部の小型ロボットでは長さ 3 m のケーブルしか必要としませんが、大型ロボットの一部では、特にリニアレールに設置されている場合、長さ 50 m のケーブルが必要になる場合があります。
まっすぐなケーブルと 90 度の角度のケーブルの両方を使用すると便利です。これにより、用途や使用するストレインリリーフおよびケーブル管理システムの種類に応じて、角度付きコネクタまたはストレートコネクタを選択できます。ケーブルは、安全性、 EMC 放射およびイミュニティ規格にも準拠する必要があります。
推奨事項
We recommend using Zivid cables because they are designed for flexibility, durability, appropriate length, connector type, and Safety and EMC compliance, as described above. More info is available at Zivid Ethernet cables and Zivid Power Supply and Cables

保護ハウジング
カメラの保護ハウジングは、追加の重量と物理的な設置面積を最小限に抑えて最適な保護を実現するように設計およびテストする必要があります。
衝突は起こるものなので、カメラやロボットに直接衝撃を与えるよりも、衝撃を吸収する方が良いでしょう。カメラベースに衝撃吸収機能を内蔵し、適切な素材を選択することで、事故の際にカメラが損傷する可能性が低くなります。
ケーブルコネクタが損傷する可能性を減らすために、ハウジングにはケーブル保護システムが組み込まれている必要があります。必要に応じて追加の機器用の取り付け治具を用意しておくと便利です。
保護ハウジングも互換性があり、カメラマウントと適切に統合されている必要があります。
推奨事項
We recommend using Protective Housing because it provides shock absorption, cable protection, and compatibility with the camera mount, with minimal added weight and footprint. For design recommendations on a complete enclosure with glass on the front side, check out Using Zivid Inside Protective Housing With Glass Window.


インストール
ロボットに機器 (CMS、マウント、ストレインリリーフ、保護ハウジング) を取り付ける場合は、推奨されるネジの種類、ネジの深さ、ネジを締め付ける指定のトルク値に関する指示に従うことが重要です。
ネジの緩みを防ぐ安全性を高めるために、ロックタイト (紫または青) とノルトロック ワッシャーの使用をお勧めします。通常の平ワッシャーは振動の防止には役立ちませんが、特定のコンポーネントに入るネジの正しい深さを確保するのに役立ちます。