Multi Camera Calibration Theory
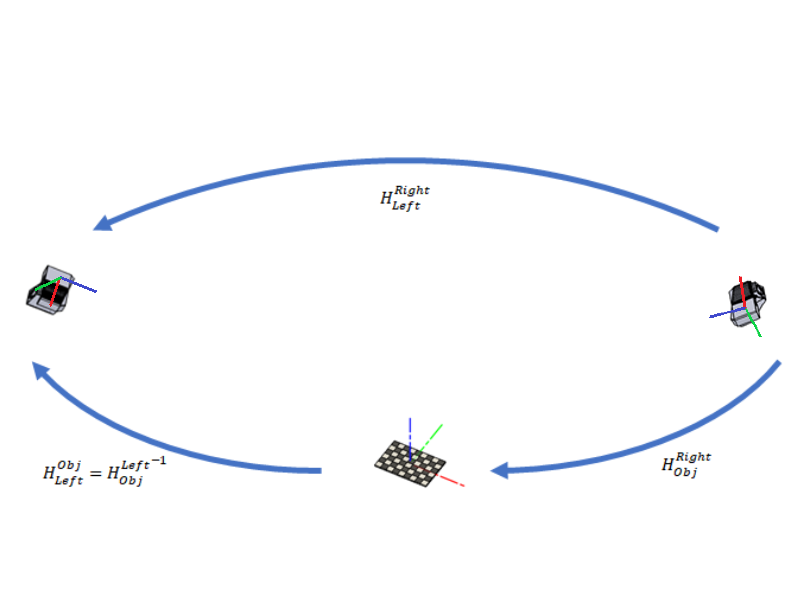
이 다중 카메라 캘리브레이션 문서는 다중 카메라 캘리브레이션의 실용적인 측면을 다루었습니다. 이 문서에서는 그 이면에 있는 변환 행렬 수학을 설명합니다.
Calibration object
다중 카메라 보정을 위한 보정 대상은 카메라에 대한 자세(위치 및 방향)를 정확하게 결정할 수 있어야 합니다.
Transformation matrix
행렬 곱을 통해 한 좌표 프레임의 위치 벡터를 다른 좌표 프레임으로 변환하는 데 필요한 회전과 변환을 모두 결합합니다.
The transformation between two cameras
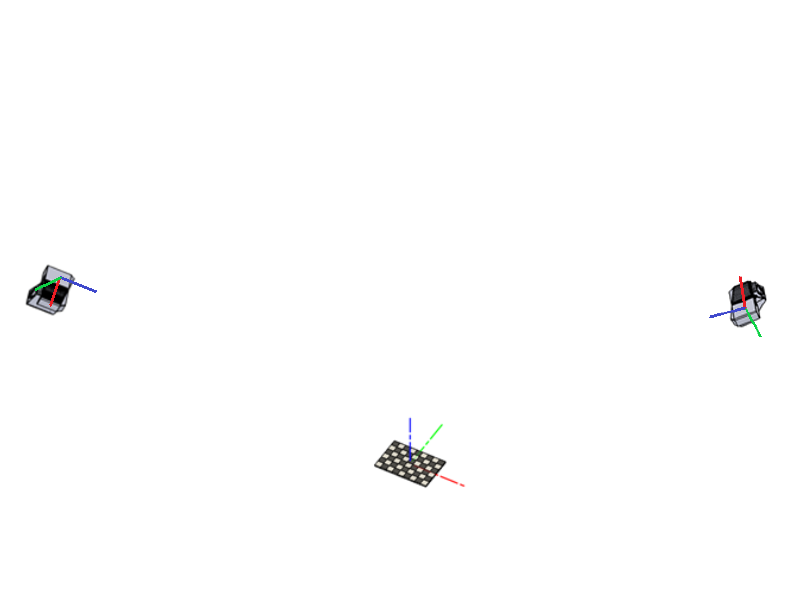
두 대의 카메라가 있는 시나리오를 고려하십시오.
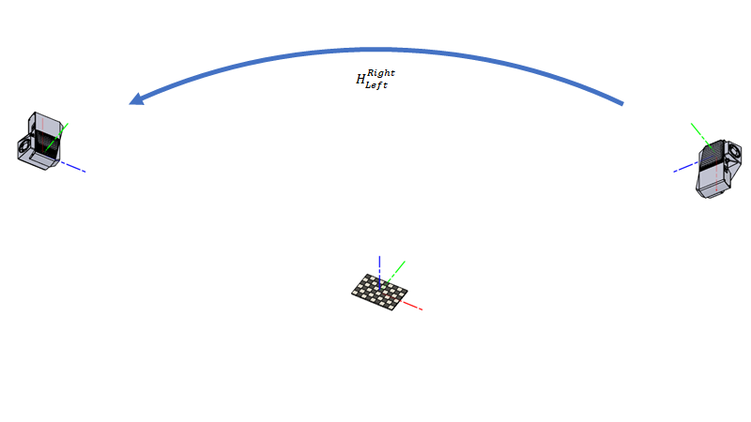
우리는 오른쪽 카메라에서 왼쪽 카메라로의 변환을 설명하는 변환 매트릭스 \(H^{Right}_{Left}\) 를 찾고 있습니다.
어느 카메라에서 보더라도 카메라 레퍼런스 프레임 \(H^{Obj}_{Left}\) 과 \(H^{Obj}_{Right}\) 에 있는 캘리브레이션 물체의 포즈입니다. 이러한 포즈의 역방향(예: 1)과 (예: 2)을 사용하면 포인트 클라우드의 점을 캘리브레이션 개체의 좌표 프레임으로 변환할 수 있습니다.
\[(H^{Obj}_{Left})^{-1} = H_{Obj}^{Left} \qquad (1)\]
\[(H^{Obj}_{Right})^{-1} = H_{Obj}^{Right} \qquad (2)\]
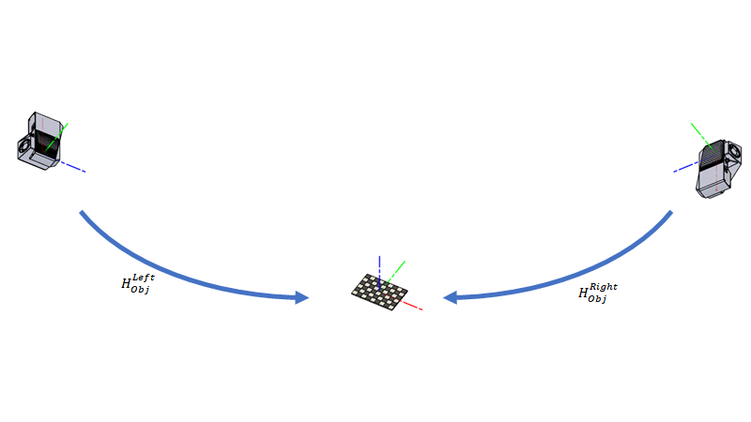
우리는 거기서 멈추고 캘리브레이션 개체에 대한 변환 행렬을 최종 결과로 제공할 수도 있었습니다. 그러나 캘리브레이션 개체의 포즈는 종종 임의적이므로 이에 의존하고 싶지 않습니다. 따라서 우리는 그 역행렬이 \(H^{Left}_{Right}\) 인 \(H_{Left}^{Right}\) (식 3)을 원합니다.
\[H_{Left}^{Right} = H_{Obj}^{Right} * H_{Left}^{Obj} = H_{Obj}^{Right} * (H_{Obj}^{Left})^{-1} \qquad (3)\]